
小智能体感知、追随并强化附近路径,生长出不断变化的墨迹网络。每个智能体会比较前方、左侧和右侧的痕迹采样后再转向。智能体沉积的痕迹场会扩散并蒸发,同时给定的食物点增加吸引。这种反馈形成了可见的网络;这是一个人工痕迹系统,而非生物预测。可复用提供的素材,或通过 PopNow 报价新媒体。
- 用 PopNow 生成
- 音乐与配音
- 需要
- Python 3 · FFmpeg
如果已有合适的输入素材,生成是可选的。
v1.0.0 · 更新于 2026年10月25日 · 975 KB · 可用于个人和客户项目;请勿转售或分享技能包。
你会得到
一个可编辑的 8 秒 720p 示例和本地 MP4 渲染器,无声。
传感器转向、痕迹反馈与食物点布置均已实现。改变感知距离或吸引点位置即可改变网络的发展,无需手动绘制路径。
一张六格拼板图(contact sheet)、渲染回执和输入自检。
适合
- 有机网络运动艺术
- 通过可编辑的感知规则探索人工生长
不适合
- 该系统是一个艺术化的智能体模拟。它不预测生物行为,不求解最优路径,也不保证生成单一连通的网络。
如何运作
包含本地渲染器
选择材质
无需图像。提供二至八组归一化的食物点坐标对,或使用给定的排布。
塑造运动
编辑文档化的项目控件,然后校验确切的设置。二至八个 food_points 将吸引点布置在 0.1 到 0.9 的归一化坐标内。
渲染与审阅
本地导出 MP4,查看缩略图表并观看完整影片。观察新痕迹的出现与竞争,并验证更改食物点会改变可见网络本身,而不仅是其标记。
工作流程如何运作
黏菌足迹花园 如何运作
每个智能体会比较前方、左侧和右侧的痕迹采样后再转向。智能体沉积的痕迹场会扩散并蒸发,同时给定的食物点增加吸引。这种反馈形成了可见的网络;这是一个人工痕迹系统,而非生物预测。
技能包内有什么
你可以修改什么
- 二至八个 food_points 将吸引点布置在 0.1 到 0.9 的归一化坐标内。
- 感知角度 0.2 到 1.4、感知距离 4 到 22 会改变转向。
- 蒸发量 0.01 到 0.12 控制痕迹的存留时长。
- 种子改变初始位置与朝向。
交付前需要检查什么
- 本地自检会在一次有意义的输入更改后对比三个帧样本,并拒绝其文档中记载的无效用例。
- 输出保护会拒绝与输入文件的重叠,除非明确允许覆盖,否则保留现有的边车文件。
- 观察新痕迹的出现与竞争,并验证更改食物点会改变可见网络本身,而不仅是其标记。这一最终视觉检查由人工完成。
查看技能包文件
这里列出本版本中部分实际使用的文件及其作用。完整下载包还包含使用说明和适用的许可声明。
任务特定的运动机制与支持的输入。
scripts/scene.py受保护的 MP4 导出、拼板图与哈希回执。
scripts/runtime.py提供的示例所使用的可编辑设置。
examples/project.json对实际帧变化、无效输入和输出保护的真实检查。
scripts/selftest.py输入范围、素材放置与如实的限制说明。
references/inputs.md
为什么使用此技能
从此技能包开始
传感器转向、痕迹反馈与食物点布置均已实现。改变感知距离或吸引点位置即可改变网络的发展,无需手动绘制路径。
PopNow 能补充什么
用 PopNow 补齐此工作流缺少的音乐与配音。保留你已有且足够使用的素材,再把新增素材用于这里说明的编辑和组装步骤。
比较不同做法
写提示词、自建技能,还是使用此工作流?
从一句提示词开始
你的助手可以根据普通请求进行创作。但仍需为该项目确定需求、视觉规则、素材选择、输出格式和检查流程。
编写自己的技能
由你选择并维护可复用的指令、默认设置、文件结构和检查规则。当你的流程需要不同规则或集成方式时,这种做法很适合。
为 PopNow 创建的工作流
此工作流专为 PopNow 开发。源文件、随包提供的依赖和适用声明都包含在包内;下方描述的功能范围对应此版本。
指南已于 2026年10月25日 审核
需要多少费用?
智能体、痕迹与吸引点均在本地计算。可选的新音乐或音效可通过 PopNow 报价;默认网络无需生成图像。
如果已有合适的输入素材,生成是可选的。 技能免费。新素材生成前会先报价。
技能包
在账户下载额度内可免费安装。技能包许可允许用于你自己和客户的项目,不允许再分发。
已有素材与本地处理
复用合适的素材、编辑文件和运行本地组装不会调用 PopNow 生成模型。相关工作仍由你的电脑和所需运行时完成。
新的 AI 图片、视频片段或声音
按实际模型、输入、数量、时长和分辨率报价。额外备选方案、修改或可选增强处理可能增加生成请求。
你的助手与托管服务
订阅、云端电脑、部署或其他服务商的费用由相应服务收取。安装此技能不包含这些服务。
先确认你的版本需要多少费用
你的助手可以先查看可用模型,并对具体请求报价。由你选择需要哪些可选处理,并在生成前批准支出。
向助手这样说
为我的项目使用 PopNow 技能“黏菌足迹花园”。列出可以复用的输入素材,只为缺失的媒体报价,说明报价总额并标出尚未报价的步骤。单独列出可选增强项,任何付费操作开始前都先等我批准。
PopNow 如何计费
使用 PopNow API 密钥的连接,包括使用 API 密钥的 MCP 连接,从独立的 API 美元(USD)余额中扣费。通过 OAuth 授权的 ChatGPT 或 Claude 连接使用网站积分。这两种余额相互独立;请以当前连接显示的报价作为批准依据。
适用下载额度及当前账户条件。技能包免费不代表生成可以无限免费使用。
怎么用
你说
用 PopNow 的技能「黏菌足迹花园」(physarum-trail-garden)帮我做这件事:渲染提供的 8 秒示例。制作一个 sensor_distance 设为 16 的第二版本。展示变化后的运动,并在生成前对缺失媒体进行报价。
接着试试
展示更改后的设置如何影响实际运动。
保留我的合格源素材,并准备可选配乐的报价。
需要准备
- 无需图像。提供二至八组归一化的食物点坐标对,或使用给定的排布。
- Python 3、Pillow、NumPy、FFmpeg 和 ffprobe
- 输入契约中列出的项目控制参数
类似技能
查看全部 → 视频
布料风记忆
+25将您的艺术作品悬挂在仿佛被风吹拂、褶皱并安放在温暖工作室舞台上的编织布上。
 视频
皮影救月小剧场
+25关节狐狸接住坠落的月亮,再把它送回温暖的皮影夜空。
 视频
墨纹故事
+25将细金和青色颜料带搅拌进不断演变的马赛克漩涡中,同时保持其纹理。
 视频
丝带结飞行
+25将类似缎带的丝带穿过空间结,具有真实的表面交叉、阴影折叠和可编辑的相机。
 视频
照片剪影冒险
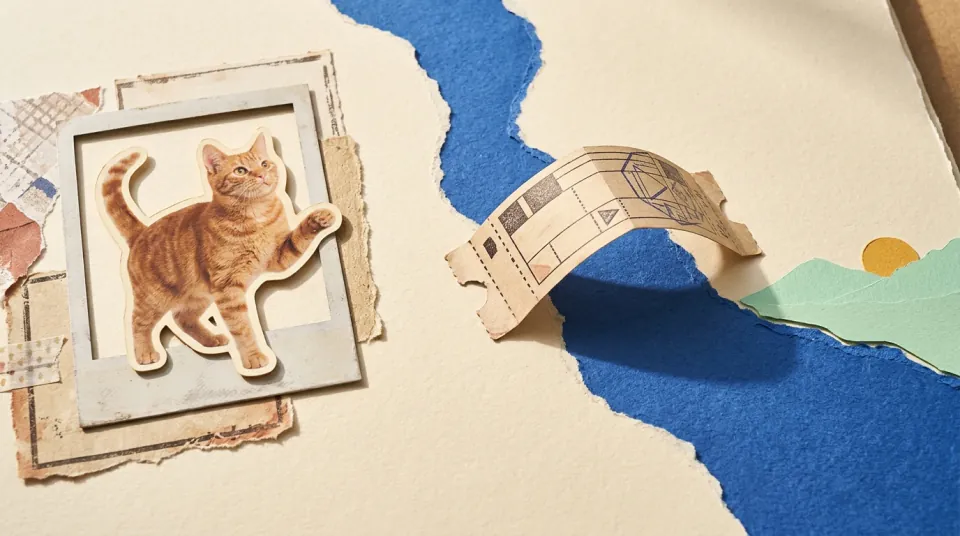
+25宠物或物件走出照片,跳过纸桥抵达新的小世界。
 视频
光绘蝴蝶
+25一束光画出蝴蝶,随后展翼飞向夜色,留下逐渐消退的光轨。
 视频
万花筒动态循环
+25把一张细节丰富的材质图变成旋转的镜像花瓣结构。
 视频
沙画变形短片
+25金色沙粒堆成有明暗的鲸鱼,擦除后再次聚成展翅飞鹤。
 视频
ASCII 故障风宣传片
+25字符格子的 ASCII 画面、追踪框和点阵文字,每十分之一秒切一次,最后切到你的 logo。
 视频
液态标志揭示片头
+25一颗玻璃质感的水珠裹着你的标志,难以辨认,然后迸裂开来,留下清晰的标准组合标识。
 视频
电影感深色界面预告
+25你的界面漂浮在黑色虚空中:镜头缓缓滑动,一条锐利的焦平面,一行打出的命令,一个发光的名字。
 视频
产品发布影片
+25根据你的网址或 README 制作的 20 到 40 秒发布影片,附可直接发布的文案,支持三种画面比例。
 视频
机械翻点显示屏影片
+25用一道行进的机械翻转动效,把黄铜色圆点图案变成你的短消息或图像。
 视频
ASMR 解压视频制作
+25慢动作 ASMR 短片,如玻璃水果切割,声音由画面生成,并进行循环衔接处理。
 视频
超现实脑洞拼贴
+25纸片肖像打开翻盖,显露三个脑洞意象,再依次切入细节。
 视频
会说话的物件短剧
+25竖版微短剧,主角是会说话的水果或物件,角色外形与声音固定。
 视频
视频梗图制作
+25原创梗图视频:AI 角色演绎已知的梗图格式,配上真实的梗图字幕和音效。
 视频
历史第一人称视频
+25「你在古罗马醒来」式的第一人称短片,附有来源的事实表、旁白和环境音。
 视频
软贴冲击膜
+25将带纹理的角色投射到表面,让受约束的网格扁平化、弹跳并稳定下来。
 视频
群体剪影揭示
+25将数百只独立引导的鸟聚集到清晰的蝴蝶或你自己的明亮剪影中。
 视频
针线刺绣膜
+25将原始图案转化为数千个有序的彩色针脚,并用移动的针来追踪其构建过程。
 视频
形状匹配剪切接力
+25通过显式对齐的圆形特征与精心设计的剪辑,衔接三段真实片段。
 视频
翻页记忆影片
+25将三张竖版照片变成一部带弯曲页面、遮挡效果和两次可见翻页的触感相册影片。
 视频
棱镜视差图膜
+25旋转三角形图像棱镜,通过实际的面可见性和阴影来揭示两件原创艺术作品。
 视频
磁流体磁铁之舞
+25在光亮的黑色液池下方移动一块虚拟磁铁,激起一簇随磁铁移动的金属尖峰。
 视频
克拉德尼沙盘剧场
+25让金色沙粒落驻波节点上,再重组为第二个振动图案。
 视频
积木连锁反应揭示
+25推倒一个雕塑积木链,测试间距或缺失的瓷砖如何中断连锁反应。
 视频
黑洞明信片
+25在可编辑的宇宙运动研究中,将星空弯曲到黑暗的地平线和发光的倾斜圆盘周围。
 视频
电影式推拉变焦
+25在三维大厅在它身后拉伸和压缩时,保持雕塑的中心平面稳定。
 视频
珊瑚差异生长
+25将一个小闭合轮廓生长成具有不规则褶皱和精细分支边缘的分层珊瑚状形态。
 视频
沙漏颗粒世界
+25将单个金色颗粒通过狭窄的玻璃颈倒入,观察它们碰撞并形成下方的堆。
 视频
钟摆波芭蕾
+25让悬吊的钟摆漂移成行进的波浪,并按可编辑的节奏重新回到对齐。
 视频
光流绘画影片
+25测量视频中的运动,利用其局部速度让绘制的笔触贯穿画面。
 视频
弹性字母弹跳
+25将一个短单词投放为柔软相连的字母网格,接触时变形并恢复原状。
 视频
碰撞音乐机
+25让一颗弹珠滚过调音横杆,在其实际计算的接触时刻触发音符并聆听声音。
 视频
掠射光浮雕影片
+25在艺术化高度场上扫动光线,呈现细腻的雕刻纹理、方向性阴影与金属高光。
 视频
悬吊动态雕塑芭蕾
+25平衡一件悬吊雕塑,并为其对轻柔初始微风的阻尼耦合响应制作动画。
 视频
毛细管墨绽膜
+25通过定向湿润纸张、颜料输送和逐渐干燥,展现精细的植物线条。
 视频
肥皂膜虹彩循环
+25渲染从周期性薄膜厚度场流动的虹彩颜色,跨越发光的曲面膜。
 视频
缝隙雕刻时间折叠
+25移除实际低能像素路径,保护主体并正向和反向重放图像转换。
 视频
Agent 角色团队发布视频
+25温暖的圆点纸面上是闪亮的助手角色,配合实时手机任务,以及能孵化出全新助手的技能。
 视频
AI 聊天机器人演示视频
+25深色聊天应用里的旁白演示:打开你的集成,提问,拿到结果和数字滚动。
 视频
AI 广告歌制作
+25一套原创品牌广告歌:片头、片尾、提示音、可循环底乐和语音标签,响度统一。
 视频
AI 音乐视频制作
+25为你的歌曲做一支按节拍剪辑的音乐视频:先看分镜,画面风格统一,支持 16:9 和 9:16。
 视频
Agent 产品发布影片
+25一支沉稳、有主题演讲感的发布影片,素材来自产品真实的网站和界面,并按节拍剪辑。
 视频
透视错觉物体揭示
+25散落的彩色物体只在精确配准的视角中拼成一幅可识别图像。
 视频
动态清单产品演示
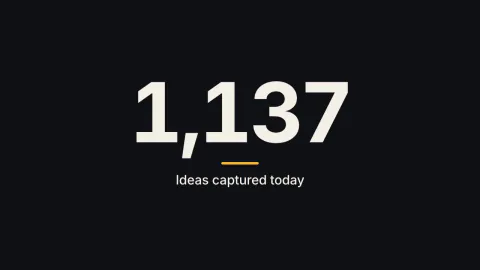
+25手机屏幕旁边是一张纸质便签清单;每个方框都会在对应步骤出现在屏幕上的那一刻打勾。
 视频
移动应用宣传视频
+2510 到 13 秒的应用宣传片,七个产品镜头像一次镜头运动那样连贯衔接,用 HTML 和 GSAP 编写。
 视频
街机角色登场
+25原创角色跃入街机舞台,落地后摆出亮相姿势。
 视频
前后对比发布视频
+25近黑的画布、等宽的文件名、一种电光强调色:你的内容先是一张静态页面,再变成一支影片。
 视频
蓝图规格宣传片
+25你的主张画在近黑的规格图纸上:带边框的图形、阴影线、引出线和标题栏。
 视频
蓝图化为白日梦
+25机械鱼从线稿变成彩色,游离图纸进入想象世界。
 视频
植物版画生长
+25弧形主茎逐步延展,分枝末端长出从原图提取的版画叶片。
 视频
更新日志解说视频
+25把一个真实的 Pull Request 变成 30 秒的影片,给那些永远不会读代码差异的人看。
 视频
单一对话串发布视频
+25一个温暖纸面上的聊天窗口,从不重置:问等待的事,要修复的方案,然后看它运行。
 视频
连续摄影动作研究
+25从视频中选出完整姿态,重新编排成按时间展开的摄影作品。
 视频
黏土食物循环
+25调皮的黏土点心挥挥手,再倒放回到起点。
 视频
手动深度轻视差
+25为一张画面划定前后层次,制作克制的空间摇摆感。
 视频
开发者工具发布短片
+25同一句提示词在四个地方被输入,一段按节拍剪辑的真实结果短片,最后是你的安装命令。
 视频
带设备样机的 SaaS 产品视频
+25你的真实应用屏幕放在中性设备上,置于深色演播室里,随后是一个实时操作和一次明亮的揭晓。
 视频
暖纸编辑风发布视频
+25暖纸上的超大字体,每一帧只有一种强调色,抬起的产品卡片,以及墨黑色的转场。
 视频
讲解动态图形套件
+25122 个代码绘制的图表、示意图、文字和章节效果,你的 Agent 为讲稿的每一句挑选一个。
 视频
无人脸商品广告制作
+25只露双手的开箱、演示或环绕广告,由你的商品照片生成,附多个开场钩子供测试。
 视频
从用户吐槽到功能发布视频
+25以用户反复发帖的吐槽开场,然后用新功能证明这句吐槽已经不成立。
 视频
搞笑问题与解决方案视频
+25一个小烦恼被演成笑话,礼貌的请求不断堆积,然后一颗橙色药丸成为解决方案。
 视频
玻璃焦散光信
+25涟漪打散一条光信,水纹平息后,投射的字母逐渐清晰。
 视频
半色调画布发布视频
+25整支发布影片都在一块活的圆点画布上,每句文字出现之前,画布都先动一拍。
 视频
手绘信息图视频
+25一整张长海报上的记号笔方框,镜头沿着手绘路线推进,最后拉远显示整张图。
 视频
动态旅行手账
+25车票展开成地图,照片沿着路线依次讲述旅途。
 视频
局部动态静态影像
+25让静谧庭院中的水持续流动,周围建筑与树枝保持静止。
 视频
歌词视频制作
+25输入歌曲和歌词,输出与人声同步的歌词视频,16:9 与 9:16 两种比例,演唱时逐字点亮。
 视频
微缩物件远行
+25日常物件在微缩世界中启程、越过障碍并到达终点。
 视频
摩尔纹波动影像
+25两组细腻线纹叠加,形成缓慢流动的大幅光学波纹。
 视频
情绪板短片制作
+259:16 情绪板短片:三组照片板卡点切换,最后合成一张分享用的总板。
 视频
多风格主题演讲发布视频
+25每项能力都有自己的世界:蓝色图表、奶油色衬线页面、深色光场和海报网格。
 视频
多语言发布视频
+25你的产品名保持不动,每种语言以它自己的文字滚动进入,配有配音和字幕。
 视频
带旁白的讲解视频
+2545 到 120 秒的讲解视频,配有旁白和逐字同步的字幕,可选拼贴、白板或数据风格。
 视频
开放世界城市预告
+25原创城市变成一段有地点和旅行目标的小型冒险。
 视频
折纸生物苏醒
+25折纸生物醒来,舒展身体,完成第一次跳跃或飞行。
 视频
剪纸科普动画
+25阴影盒中的层叠纸片,剪纸的太阳和月亮,用绳子悬挂摆动的标签:一个科学概念,配旁白讲解。
 视频
纸洞秘境揭晓
+25普通纸面被撕开,露出藏在下面的微缩风景。
 视频
合作公告视频
+25边框窗口里的主讲人,一张卡片上的两个标志,打字机式的三步设置,动词按提示滚入。
 视频
照片针屏浮雕
+25照片从一根根金属针中升起,随后落回针板。
 视频
像素风宣传视频
+25一支关于你产品的复古像素艺术影片,根据你的链接、推介或故事逐帧绘制。
 视频
像素排序光带影片
+25将照片真实颜色按亮度重排,拉出具有光泽的像素带。
 视频
毛绒角色发布视频
+25毛毡玩偶骑在光标上,在团队编辑器里实时搭建你的宣传片,每个切点都踩在节拍上。
 视频
播客短片制作
+25找出一期节目中最精彩的时刻,做成带字幕的竖版和方形播客短片。
 视频
反应扩散有机形态
+25通过可编辑数值模拟,生长出层次细密的珊瑚状图案。
 视频
递归窗口旅程
+25穿过三个层层嵌套的世界,镜头连续推进且窗口精确对齐。
 视频
狭缝扫描时间丝带
+25让画面的每条带采样不同源时间,把真实动作拉成流动的时间丝带。
 视频
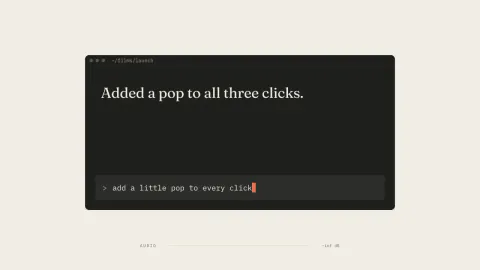
从无声到有声的揭示宣传片
+25一个按钮在完全安静中被按下三次,然后同一个镜头带着声音再播一遍,最后加上音乐。
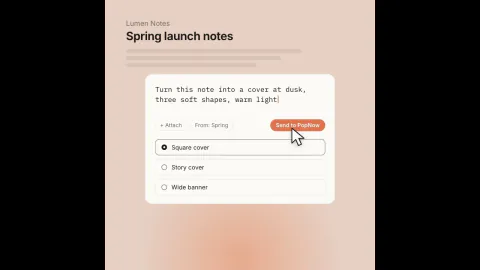 视频
方形界面变形宣传片
+25暖纸上,一个按钮拉伸成提示卡片,随后镜头拉远,露出一面会话墙。
 视频
纸书动画
+25会动的绘本:毛毡与黏土剪纸、层叠的纸片山丘,以及一个接一个跳出来的文字。
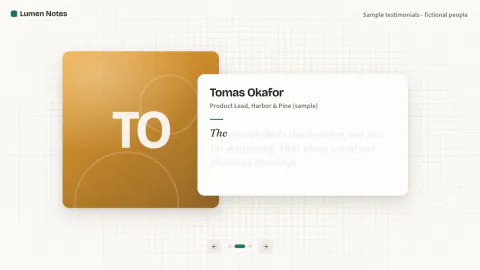 视频
用户评价视频制作
+25暖色横线纸上的人像底板与凸起的引语卡片,一种青绿色强调,每位客户之间平缓地叠化。
 视频
人物后方文字标题
+25镜头中的人物身后,一个超大标题猛然冲入,然后在干净的切换之后独占画面。
 视频
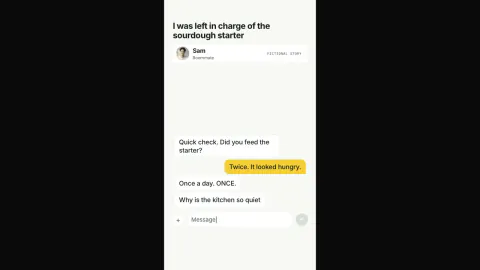
聊天记录故事短视频
+25竖版聊天故事视频:消息逐条弹出,有输入中的省略号,每个气泡都配上提示音。
 视频
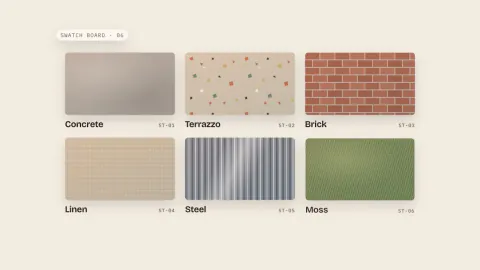
材质文字宣传片
+25标题字母由水磨石、砖和钢板切割而成,每三帧换一种表面,背景是温暖的情绪板。
 视频
TikTok 幻灯片制作
+25风格统一的 9:16 幻灯片,文字放在安全区内,导出为 TikTok 图集和配乐视频。
 视频
三角照片碎片重组
+25把照片拆成带原图纹理的三角碎片,再精确拼回原图。
 视频
视频章节标题卡
+25长视频的章节卡:标题砸入画面,编号按同一份清单排列,并附描述区的时间戳列表。
 视频
视频电影级音效设计
+25为无声或录音不佳的视频设计声音:每个镜头的同步音效、环境音、配乐和干净的混音。
 视频
白板动画视频
+25一支画笔在同一块白板上画出整节课,擦掉误解,然后拉远,呈现完成的白板。
 视频
木鸟凸轮机关
+25一根曲柄带动三只偏心轮,让木鸟点头、展翼和抬尾。
 视频
照片编织转场
+25两张照片化为交替上下穿插的纸带,逐步织成一幅新作品。
 视频
YouTube 片尾卡与片头制作
+25与频道匹配的片头、20 秒 YouTube 片尾卡和直播画面,并围绕 YouTube 元素排版。
 视频
走马灯循环剧场
+25古董工坊中的姿态卡片持续旋转,随后呈现循环展翼动作。
 视频
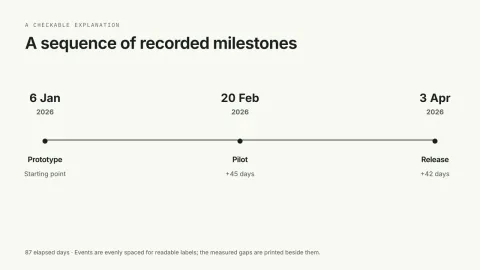
动态时间线视频
+25用有来源的日期制作时间线,展示里程碑与日期间隔。
 视频
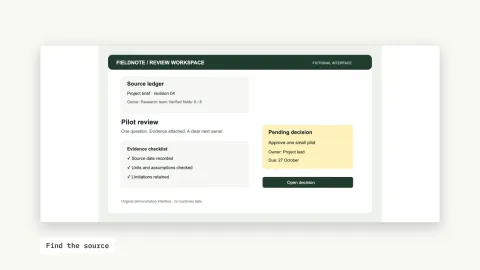
屏幕标注教程
+25用已提供的截图和焦点区域制作有来源记录的操作讲解。
 视频
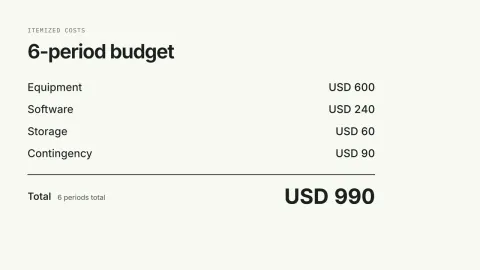
预算拆解视频
+25把一次性费用、周期费用和预备费对齐为可核对的预算视频。
 视频
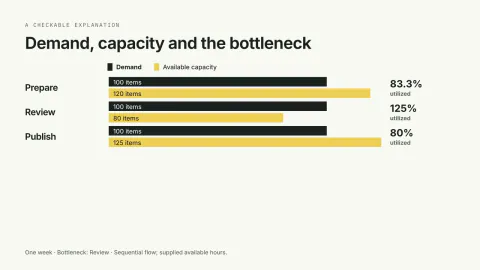
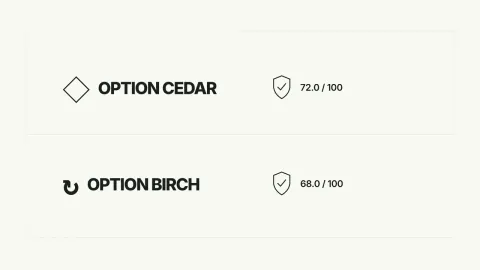
产能规划视频
+25对比需求与产能,计算利用率、超载缺口和顺序流程瓶颈。
 视频
决策矩阵视频
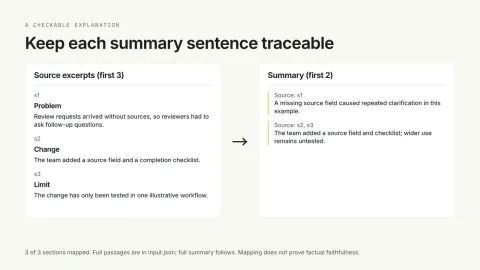
+25用权重、成本方向和敏感性分析讲解多方案评分。
 视频
文档摘要视频
+25把摘要逐句对应到原文段落,保留覆盖范围与遗漏说明。
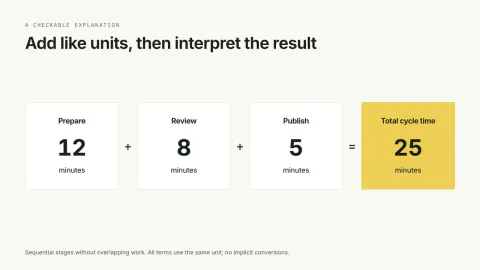 视频
加法公式讲解视频
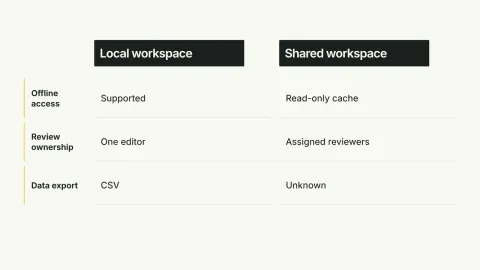
+25用一致单位、可复算数值和明确结果讲解加法公式。
 视频
功能对比视频
+25用带日期和证据的功能矩阵展示差异,保留未知状态。
 视频
漏斗流失视频
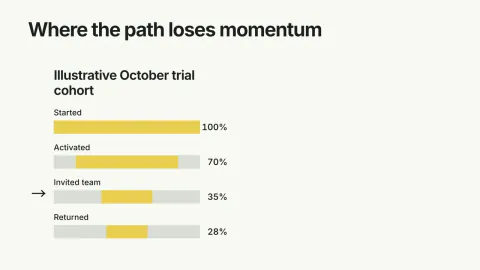
+25针对同一群体计算步骤转化率与最大流失,区分数量和原因。
 视频
HyperFrames 的 AI 素材
+25为 HyperFrames 视频准备的主视觉静态图、空镜、音乐床和旁白,先报价,再归档到 assets/ 中。
 视频
故障复盘视频
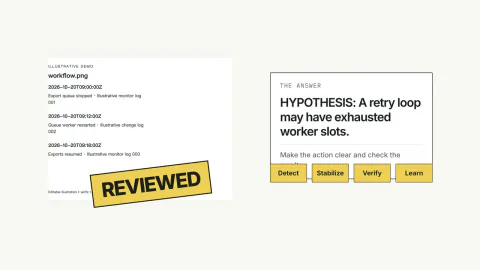
+25用时间线、影响、证据和有负责人的行动项完成无责复盘。
 视频
键盘快捷键教程
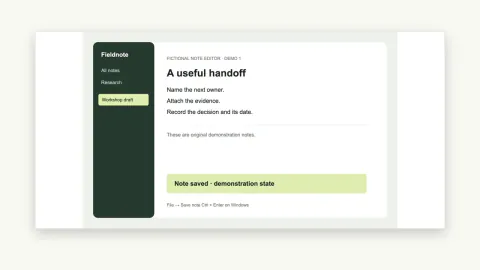
+25为指定平台展示快捷键、菜单替代路径及操作前后画面。
 视频
逐词动态字幕
+25用逐词时间戳制作动态字幕,检查阅读速度并导出可编辑字幕。
 视频
知识库导航视频
+25用面包屑和声明的搜索结果讲解知识库,按给定角色检查访问。
 视频
会议议程视频
+25把议题、负责人和决策目标整理成有缓冲时间的议程视频。
 视频
思维导图动画
+25用有关系标签的概念树呈现结构,限制深度以保持可读性。
 视频
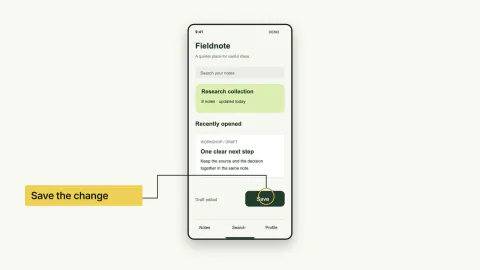
手机应用教程视频
+25按触控顺序和安全区域制作教程,区分示意与真实操作证据。
 视频
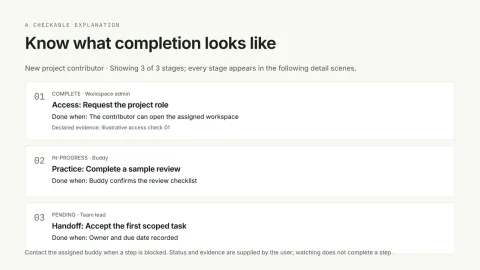
入门清单视频
+25按角色说明入门任务、负责人、完成判据和支持渠道。
 视频
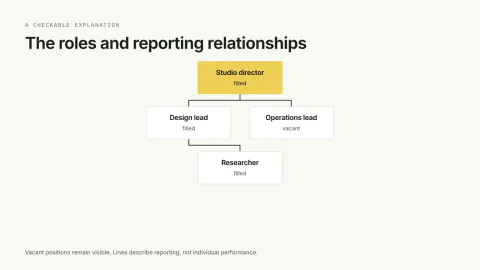
组织架构动画
+25用经过结构校验的汇报树展示岗位职责和空缺职位。
 视频
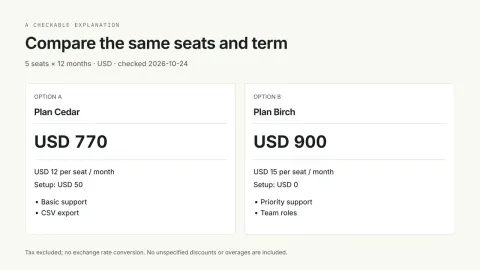
价格对比视频
+25把席位、期限、开通费和服务范围对齐为总成本对比。
 视频
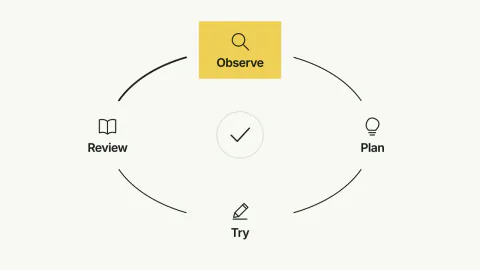
流程循环动画
+25用负责人、交接条件和停止路径讲清一个完整工作循环。
 视频
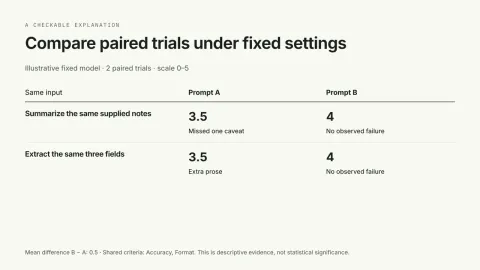
提示词评测视频
+25用配对试验、相同设置、评分和失败记录讲解提示词对比。
 视频
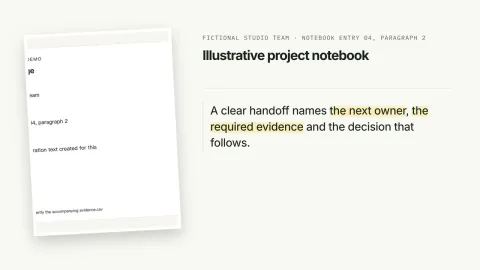
引文重点视频
+25保留引文原文、署名、出处位置和授权记录,突出准确片段。
 视频
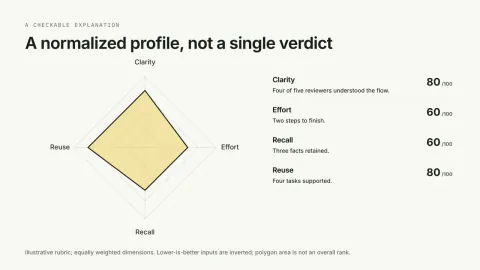
雷达评分视频
+25按明确量表和优劣方向展示可解释的雷达评分轮廓。
 视频
排行榜视频
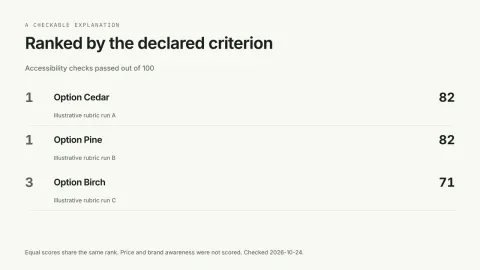
+25用透明评分规则展示排序、并列项和未纳入的维度。
 视频
研究证据视频
+25把结论映射到研究来源,同时展示研究局限和不确定性。
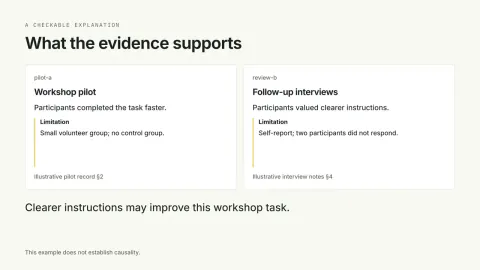
 视频
路线图更新视频
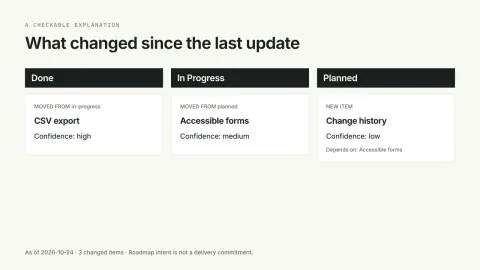
+25对比前后快照,说明状态变化、依赖关系和信心等级。
 视频
投资回报讲解视频
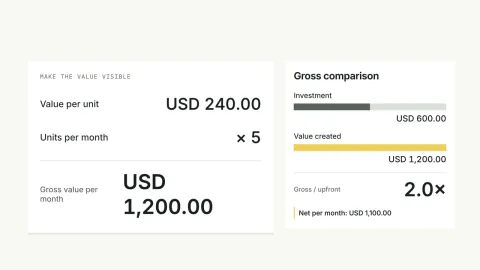
+25把投入、收益、回收期和假设整理成可核对的讲解视频。
 视频
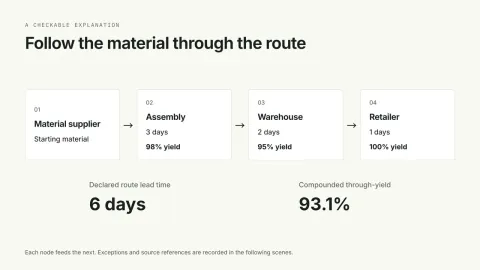
供应链讲解视频
+25用物料路径说明交期、累计良率和异常备注。
 视频
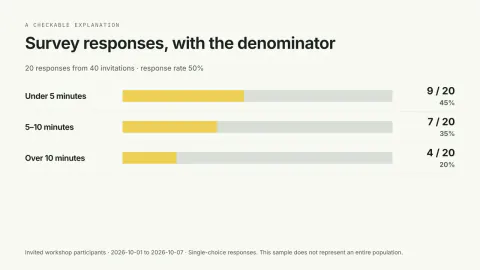
问卷结果视频
+25用准确人数、分母和局限说明问卷结果,明确图标只是约数。
 视频
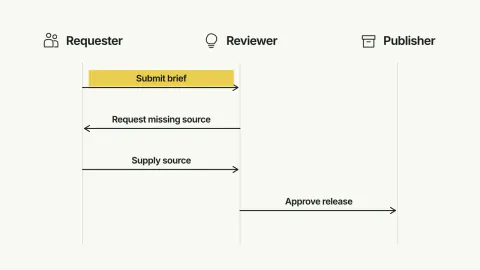
泳道流程视频
+25按参与者展示交接、耗时和等待阈值,明确责任归属。
 视频
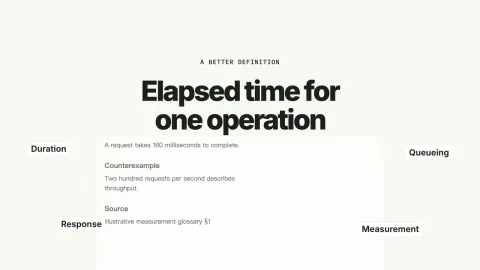
术语讲解视频
+25用来源、误解、定义、正反例和适用范围讲清一个术语。


常见问题
它会计算点与点之间的最优路径吗?
不会。智能体追随并强化不断变化的痕迹场。结果可能分叉、成环或断开,并非优化保证。
食物点有什么作用?
它们为智能体采样的场增加吸引力,影响路径的发展位置。它们不是覆盖在固定图案上的简单标签。
它是真实生物的模型吗?
它借鉴了痕迹感知的思想用于生成艺术。它并未经过校准来预测某个特定生物的行为。
黏菌足迹花园 已经封装了哪些内容?
任务特定的运动机制与支持的输入。 受保护的 MP4 导出、拼板图与哈希回执。 提供的示例所使用的可编辑设置。 对实际帧变化、无效输入和输出保护的真实检查。 输入范围、素材放置与如实的限制说明。
黏菌足迹花园 的哪些部分可能产生费用?
智能体、痕迹与吸引点均在本地计算。可选的新音乐或音效可通过 PopNow 报价;默认网络无需生成图像。 使用 PopNow API 密钥的连接,包括使用 API 密钥的 MCP 连接,从独立的 API 美元(USD)余额中扣费。通过 OAuth 授权的 ChatGPT 或 Claude 连接使用网站积分。这两种余额相互独立;请以当前连接显示的报价作为批准依据。
黏菌足迹花园 与写提示词或自建技能有什么不同?
传感器转向、痕迹反馈与食物点布置均已实现。改变感知距离或吸引点位置即可改变网络的发展,无需手动绘制路径。