
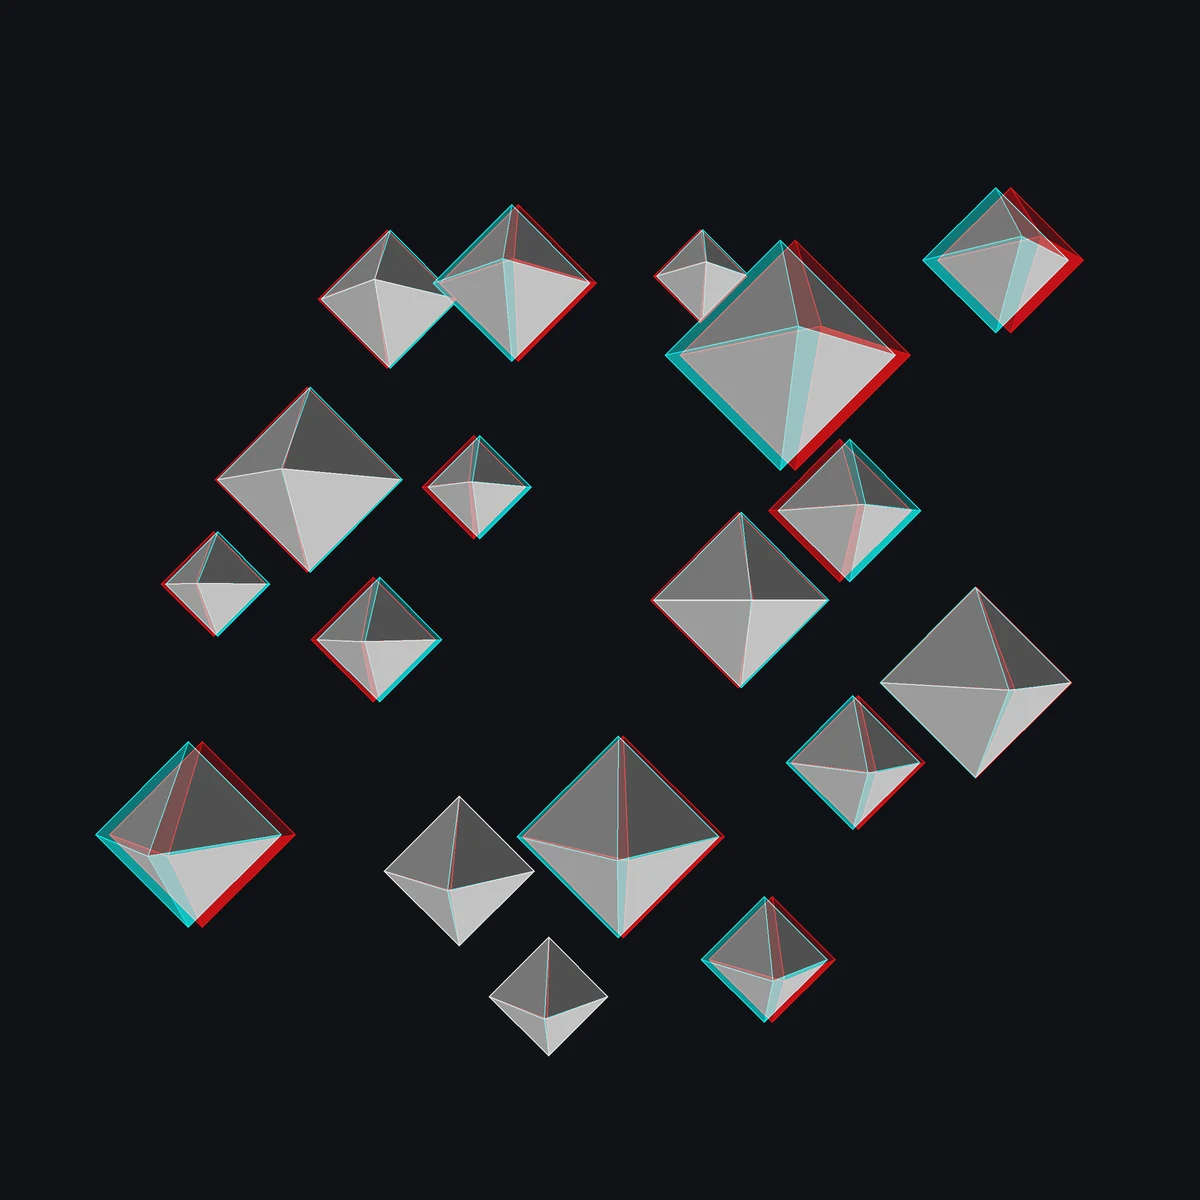
種子化場景在明確的三維座標上放置多面體實體。收斂的左右透視攝影機渲染相同的表面;最終影像從左視角取紅色、從右視角取綠色與藍色,並保留兩個原始視角。場景建構與兩次攝影機渲染皆在本機執行,不含生成呼叫。物件越多、畫布越大,本機繪製工作量越大;合適的觀賞眼鏡與數位輸出是分開的。
- 需要
- Python 3
v1.0.0 · 更新於 2026年10月25日 · 401 KB · 可用於個人和客戶專案;請勿轉售或分享技能包。
你會得到
紅青立體 PNG 與點陣包裹 SVG
分開的左右 PNG 與可編輯向量視角
場景清單、本機視角切換器與可攜式簡介
適合
- 幾何立體藝術與深度研究
- 比較立體配對與其合併視角
不適合
- 從單張照片估計真實深度
- 免眼鏡深度或保證在每個顯示器上的感知效果
如何運作
包含本機算圖工具
選擇輸入
設定幾何場景種子、深度範圍與眼距。
渲染並檢查
渲染兩個透視視角並合併其色彩通道。
調整並導出
在個別視角之間切換,並戴上合適的眼鏡檢視立體效果。
工作流程如何運作
立體色差陰影盒 如何運作
種子化場景在明確的三維座標上放置多面體實體。收斂的左右透視攝影機渲染相同的表面;最終影像從左視角取紅色、從右視角取綠色與藍色,並保留兩個原始視角。
技能包內有什麼
你可以修改什麼
- eye_separation:0.02–0.22 場景單位
- layer_depth:0.3–1.8
- object_count:8–30,focal_length:2.5–6
- 場景種子與輸出尺寸
交付前需要檢查什麼
- 左右渲染視角在實際像素上有差異。
- 場景清單包含所要求的物件數量。
- 保存的簡介重現 PNG 和 SVG;不安全的替換將被拒絕。
查看技能包檔案
這裡列出此版本中部分實際使用的檔案及其用途。完整下載包還包含使用說明和適用的授權聲明。
域演算法和不變性檢查。
scripts/recipe.py可執行、可編輯的範例參數。
examples/brief.json控制意義、證明解釋和限制。
references/design-notes.md
為什麼使用此技能
從此技能包開始
此工作流程提供明確的場景、攝影機對與可檢視的分量匯出。它不以單一平面影像偏移或未經解釋的色彩濾鏡來偽造雙眼深度。
比較不同做法
寫提示詞、自建技能,還是使用此工作流程?
從一句提示詞開始
你的助手可以根據一般請求進行創作。但仍需為該專案確定需求、視覺規則、素材選擇、輸出格式及檢查流程。
編寫自己的技能
由你選擇並維護可重複使用的指令、預設設定、檔案結構與檢查規則。當你的流程需要不同規則或整合方式時,這種做法很適合。
為 PopNow 建立的工作流程
此工作流程專為 PopNow 開發。原始檔、隨包提供的相依項目與適用聲明都包含在包內;下方描述的功能範圍對應此版本。
指南已於 2026年10月25日 審核
需要多少費用?
場景建構與兩次攝影機渲染皆在本機執行,不含生成呼叫。物件越多、畫布越大,本機繪製工作量越大;合適的觀賞眼鏡與數位輸出是分開的。
所提供的流程在本機執行。是否請求新素材,由你另外選擇。 技能免費。新素材生成前會先報價。
技能包
在帳戶下載額度內可免費安裝。技能包授權允許用於你自己和客戶的專案,不允許再散布。
現有素材與本機處理
重複使用合適的素材、編輯檔案及執行本機組合,不會呼叫 PopNow 生成模型。相關工作仍由你的電腦與所需執行環境完成。
你的助手與託管服務
訂閱、雲端電腦、部署或其他服務商的費用由相應服務收取。安裝此技能不包含這些服務。
PopNow 如何計費
使用 PopNow API 金鑰的連線,包括使用 API 金鑰的 MCP 連線,從獨立的 API 美元(USD)餘額中扣款。透過 OAuth 授權的 ChatGPT 或 Claude 連線使用網站點數。這兩種餘額彼此獨立;請以目前連線顯示的報價作為核准依據。
適用下載額度及目前帳戶條件。技能包免費不代表生成可以無限免費使用。
怎麼用
你說
用 PopNow 的技能「立體色差陰影盒」(stereo-anaglyph-shadowbox)幫我做這件事:設定幾何場景種子、深度範圍與眼距。以隨附範例作為起點,回傳實際作品及其可編輯輸入。
接著試試
以 eye_separation:0.10 → 0.18;layer_depth:1.2 → 1.6 重建一個明顯不同的版本。
使用實際的驗證檔案與演算法清單來說明結果。
需要準備
- 想要的物件數量與深度範圍
- 紅左/青右眼鏡,用於檢視立體深度
- Python 3.10+、Pillow 與 NumPy
類似技能
查看全部 → 圖片
幾何形狀肖像
+25以半透明三角形圖層重建肖像,且每個圖層在 SVG 中仍可個別編輯。
 圖片
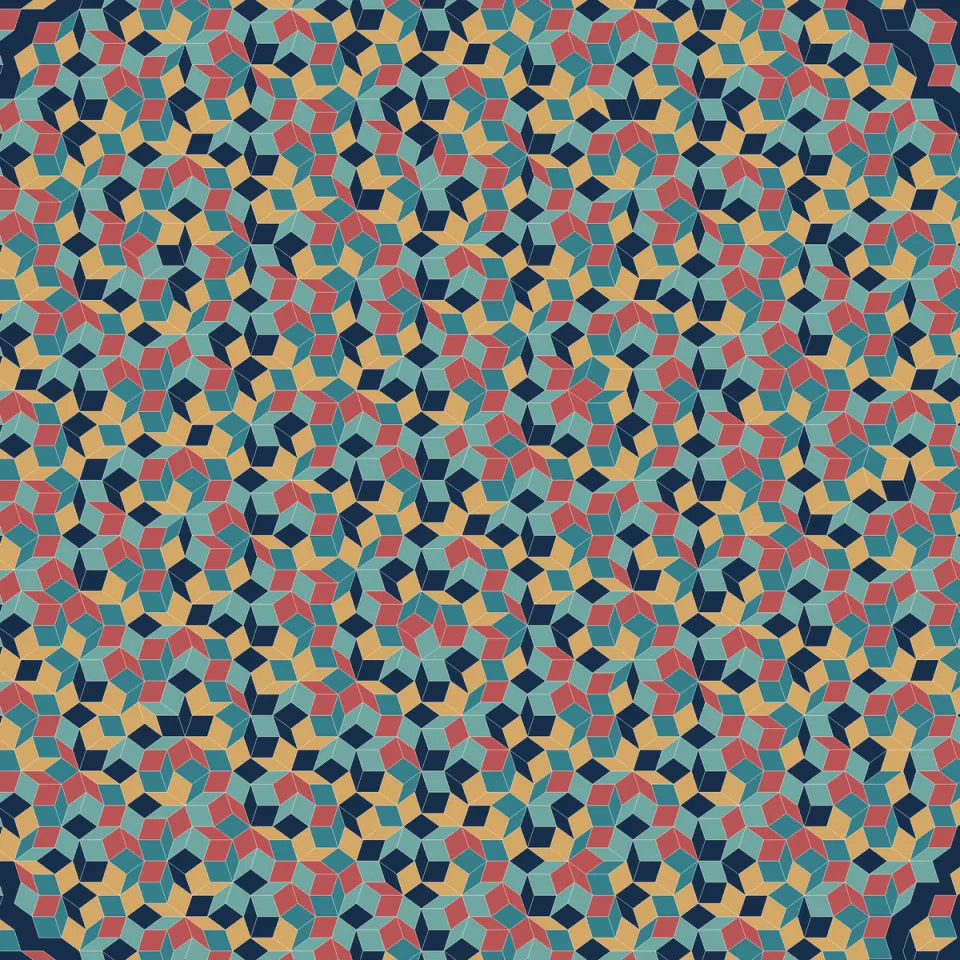
非週期鑲嵌藝術
+25以五方向網格建立彩色菱形鑲嵌,不含任何重複的壁紙圖塊。
 圖片
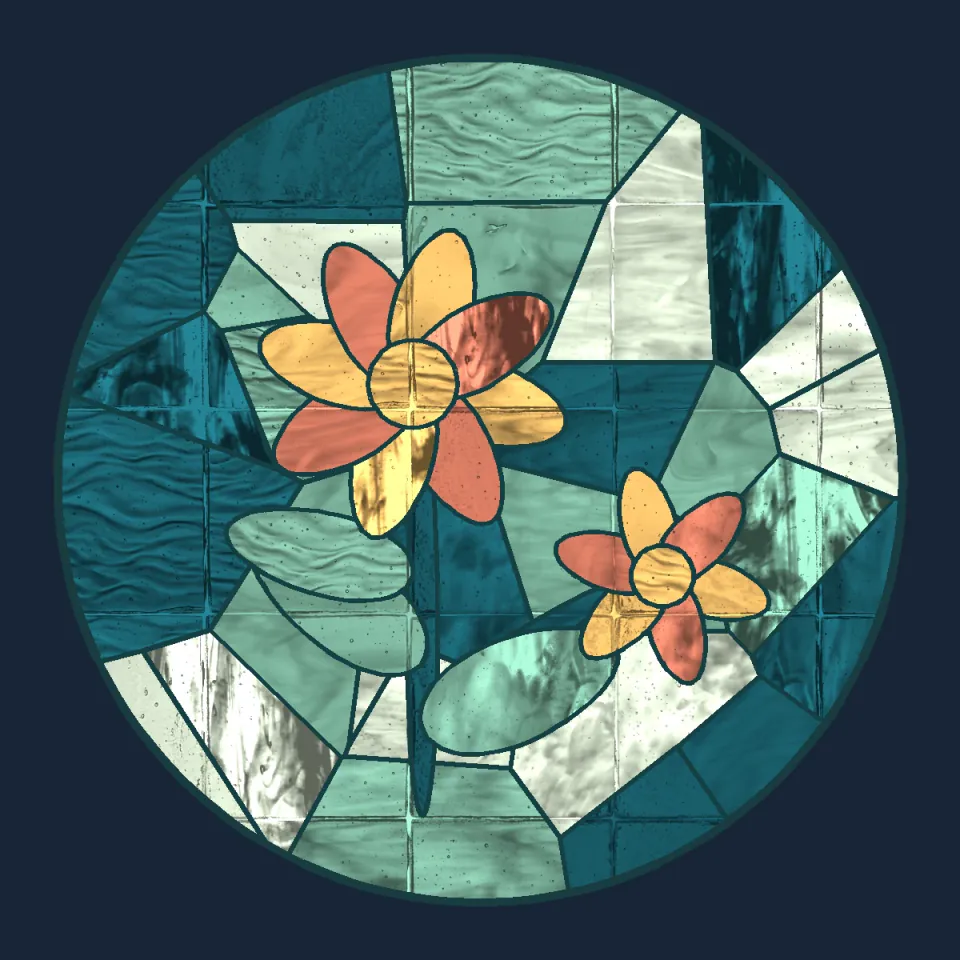
彩色玻璃窗飾
+25以閉合色塊構成放射玻璃圖案,另附可編輯鉛線輪廓。
 圖片
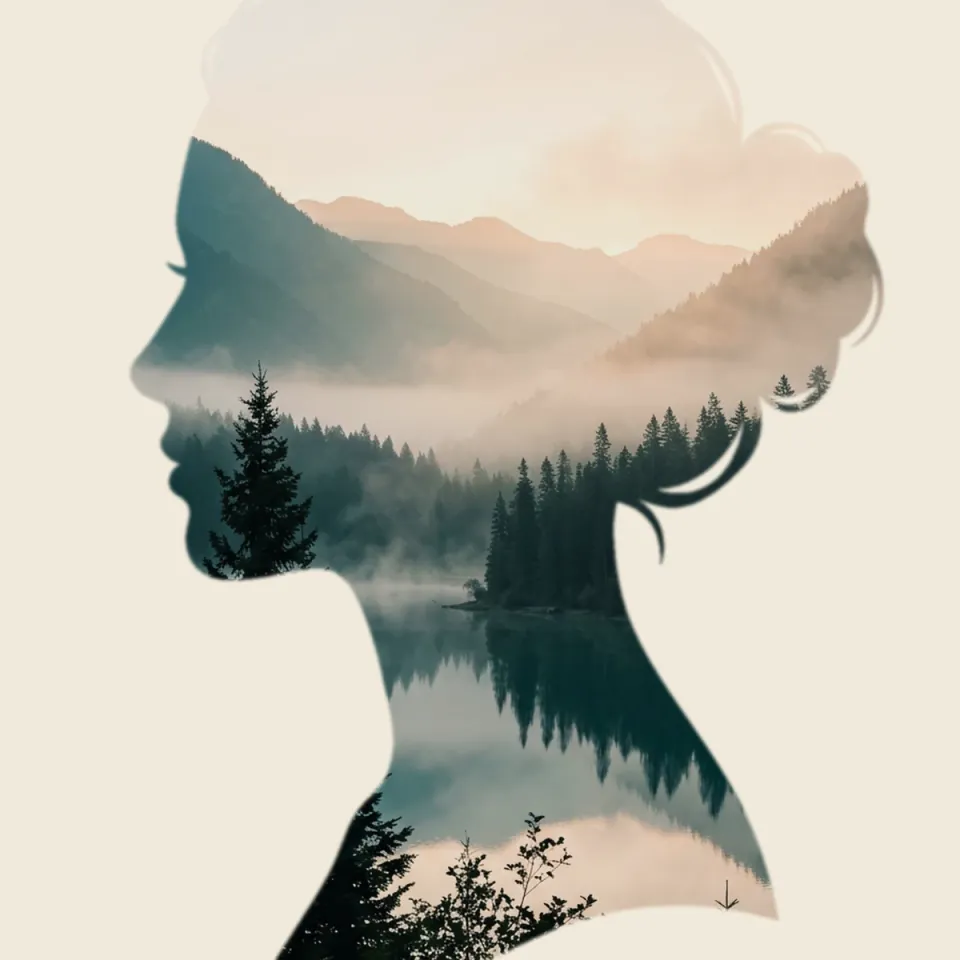
剪影雙重曝光
+25將獨立風景透過明確的剪影遮罩混合,保留兩張來源與可編輯遮罩。
 圖片
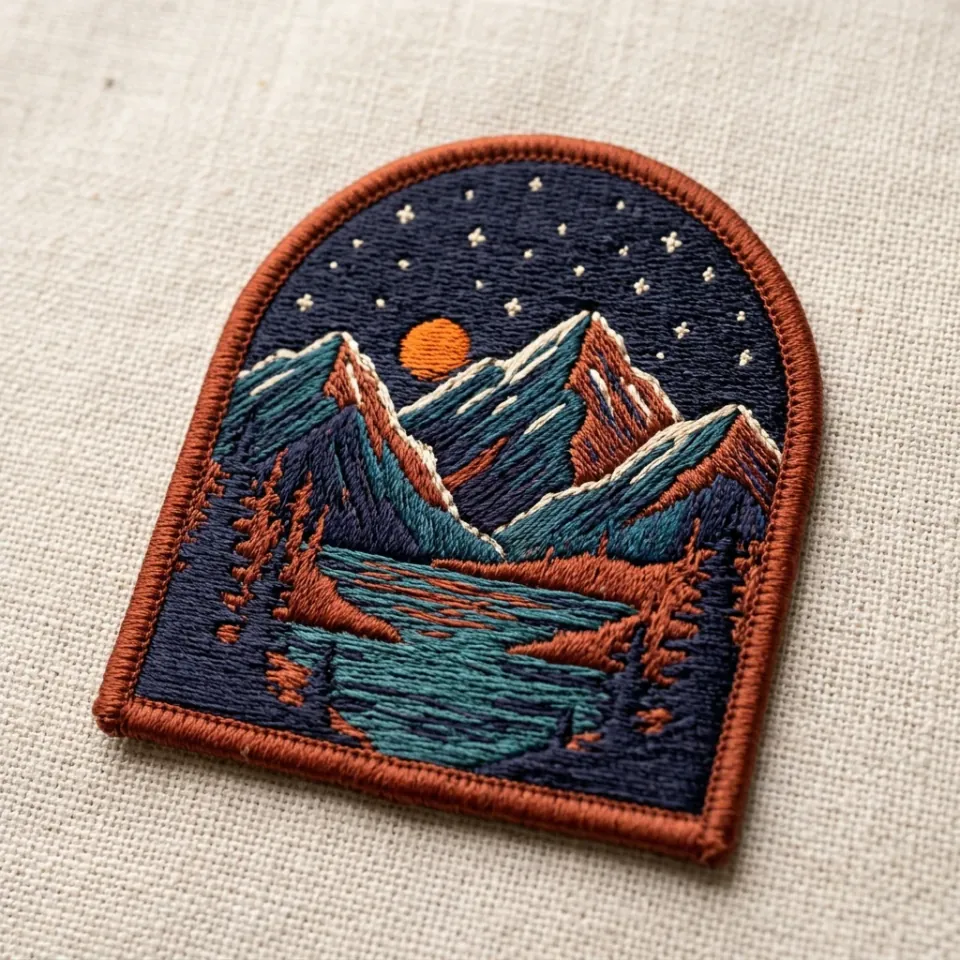
旅行刺繡章
+25製作具有織物質感的徽章概念,附有限線色、裁切輪廓與實用設計說明。
 圖片
收藏公仔模擬圖
+25你、你的寵物或自創角色變成桌上公仔、盒裝玩具、去背圖與旋轉短片。
 圖片
包裝樣機產生器
+25把平面包裝設計套用到盒子、袋子與罐子上,放進貨架與開箱場景,並逐字檢查。
 圖片
浮雕活版印刷海報
+25將真實的字體字形塑造為具陰影的紙張浮雕,並提供可編輯的文字輪廓與光影。
 圖片
扭索紋玫瑰飾製作器
+25以確切的齒輪比例繪製精緻的裝飾玫瑰紋,並匯出封閉的向量路徑。
 圖片
點彩墨水肖像
+25將照片色調轉換為數千個可個別編輯的墨點,並附特寫驗證圖。
 圖片
等高線地形海報
+25從合成地形或您自己的灰階高度圖擷取真實的等高線路徑。
 圖片
線框雕塑印刷
+25以可編輯線條渲染扭轉的三維雕塑,並執行真正的隱面消除。
 圖片
影像縫接工作室
+25以匹配的區塊與真實的最小成本接縫,將紋理樣本擴展成更大的作品。
 圖片
程序化水墨山水
+25以種子化山脊、紋理筆觸、樹木與開闊水面,建構全景水墨山水。
 圖片
虛構標本蝕刻版畫
+25繪製一尾想像的魚,具備有機鰭形輪廓、個別鱗片與分層雕版線條。
 圖片
混合距離錯視
+25依頻率混合兩張對齊的圖像,使可見主題隨觀看尺度改變。
 圖片
文字剪影海報
+25以真實文字組成剪影,具備碰撞感知排版與可編輯 SVG 文字。
 圖片
AI 標誌產生器
+25從 3 到 5 個符號方向中挑選,輸出含組合標誌、單色版本與網站圖示的 SVG 套件。
 圖片
AI 刺青設計工作室
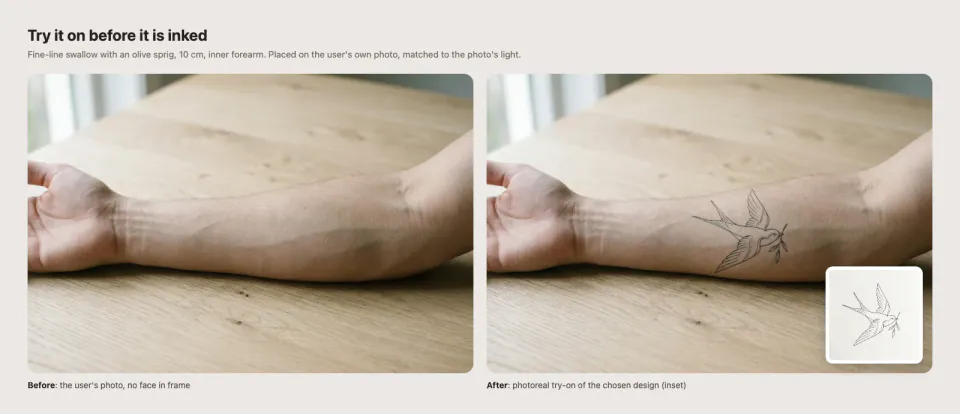
+25用三種風格設計你的刺青,再產出實際大小的刺青轉印稿,並可用自己的照片試貼。
 圖片
AI 桌布產生器
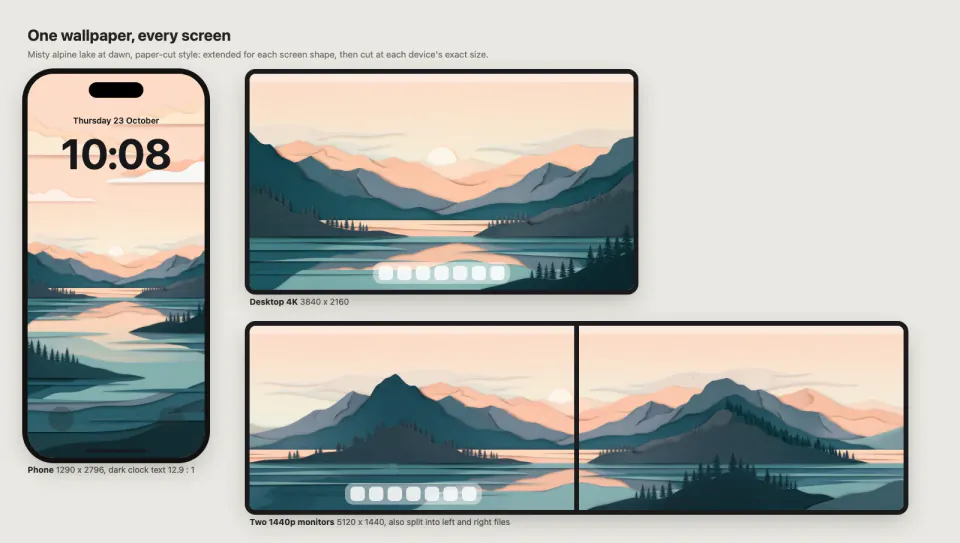
+25一張原創桌布,延展並放大到每種螢幕:手機、4K 到 5K、超寬螢幕與雙螢幕。
 圖片
專輯封面藝術工具包
+25輸入歌名與氛圍,輸出 3000x3000 的封面(字體精確)、無縫循環與宣傳圖。
 圖片
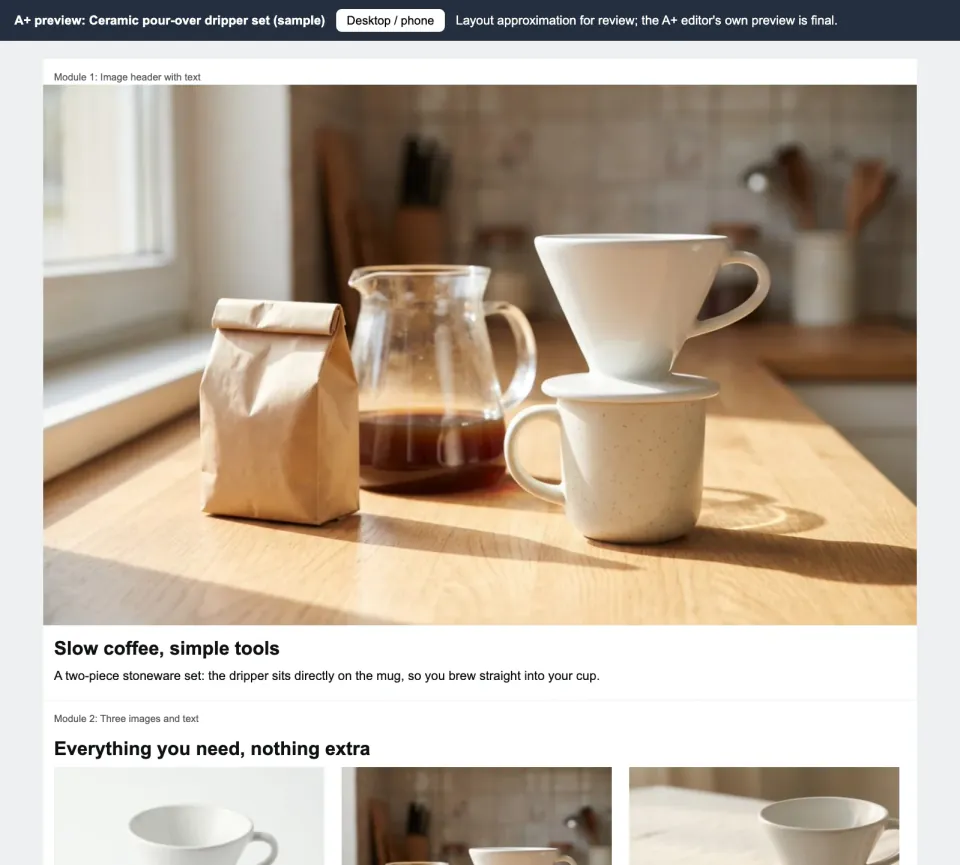
Amazon A+ 內容製作
+25輸入商品照片與事實,輸出尺寸精確的 A+ 模組圖、通過檢查的文案與手機預覽。
 圖片
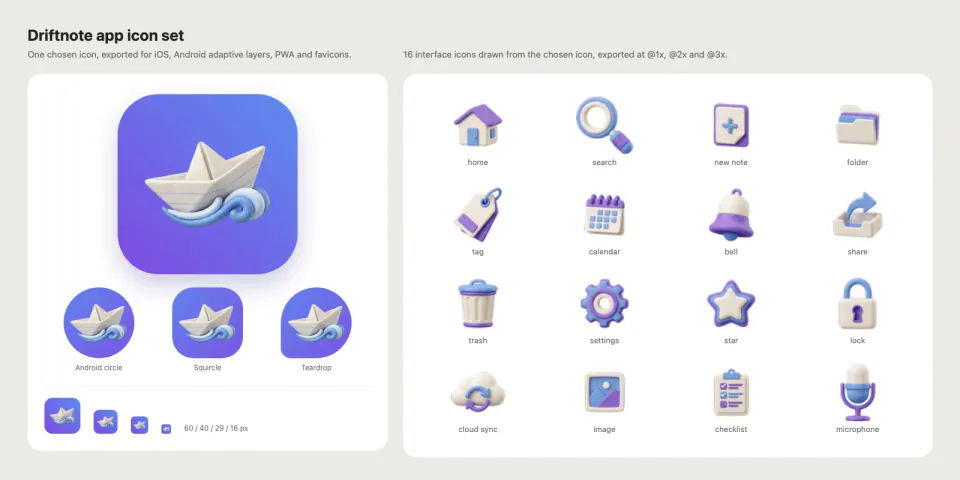
App 與介面圖示產生器
+25一個 App 圖示加 10 到 30 個風格一致的介面圖示,輸出 iOS、Android 自適應、PWA 與網站圖示。
 圖片
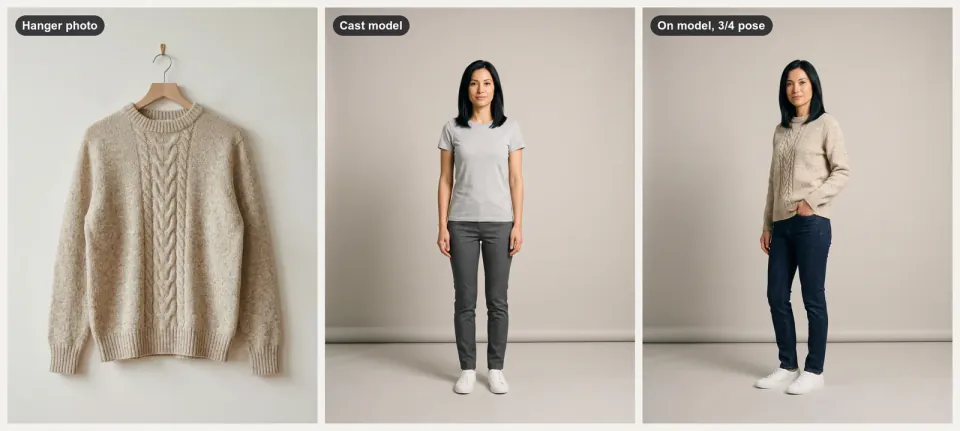
服飾上身型錄
+25輸入平拍服飾照,輸出由同一位 AI 模特兒穿著的型錄,含姿勢、角度與走路短片。
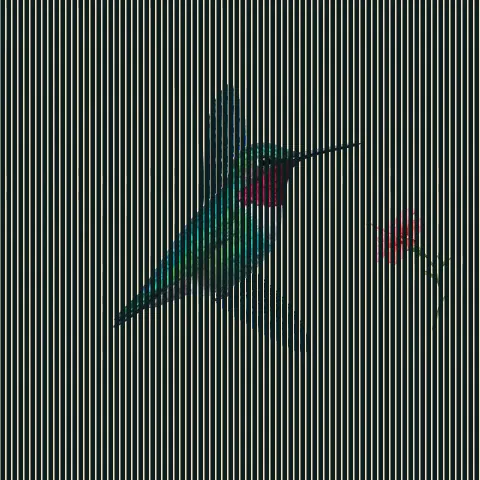 圖片
滑動柵格動畫卡
+25將多幀翅膀姿態交織成一張卡,用真正可滑動的柵格逐幀顯現。
 圖片
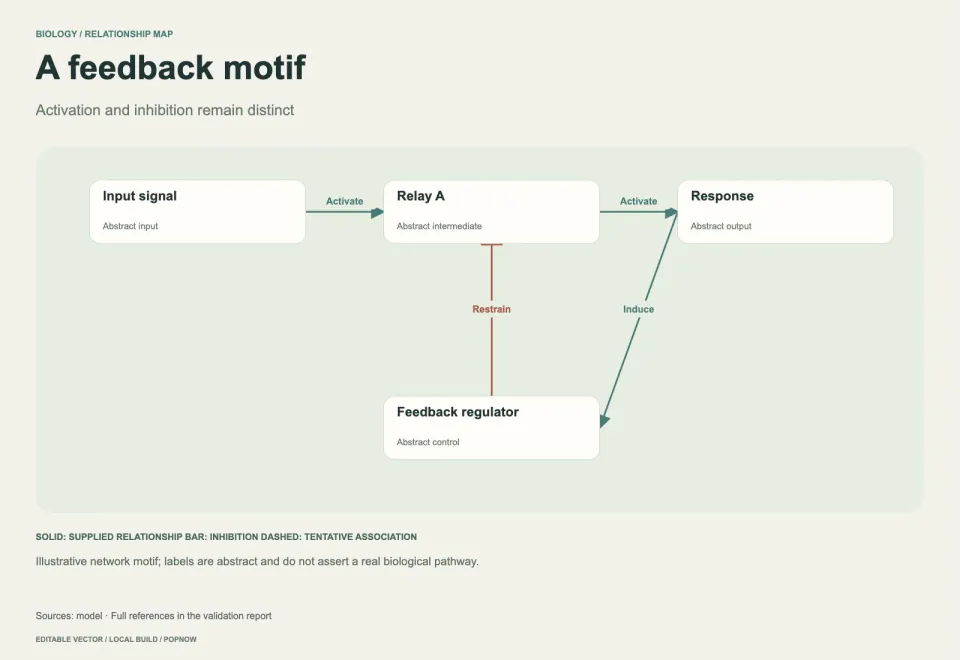
生物路徑圖
+25繪製可編輯路徑圖,核對節點、連線類型與依據,區分抑制和待證實關係。
 圖片
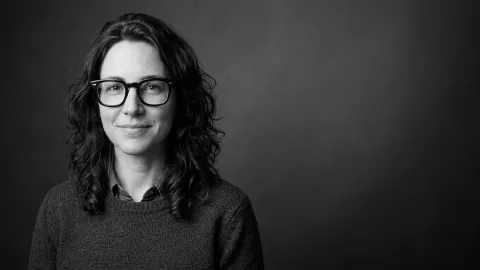
黑白攝影棚人像
+25把日常照片變成沉靜的黑白攝影棚人像,而且仍然像你本人。
 圖片
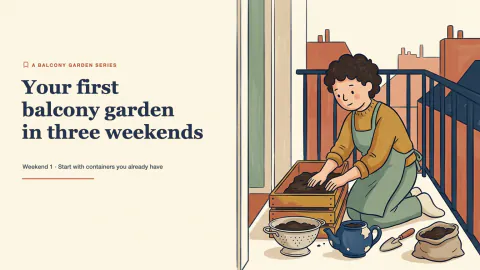
部落格文章插圖組
+25為同一篇文章做三張風格一致的插圖,每張都忠於它所對應段落的實際內容。
 圖片
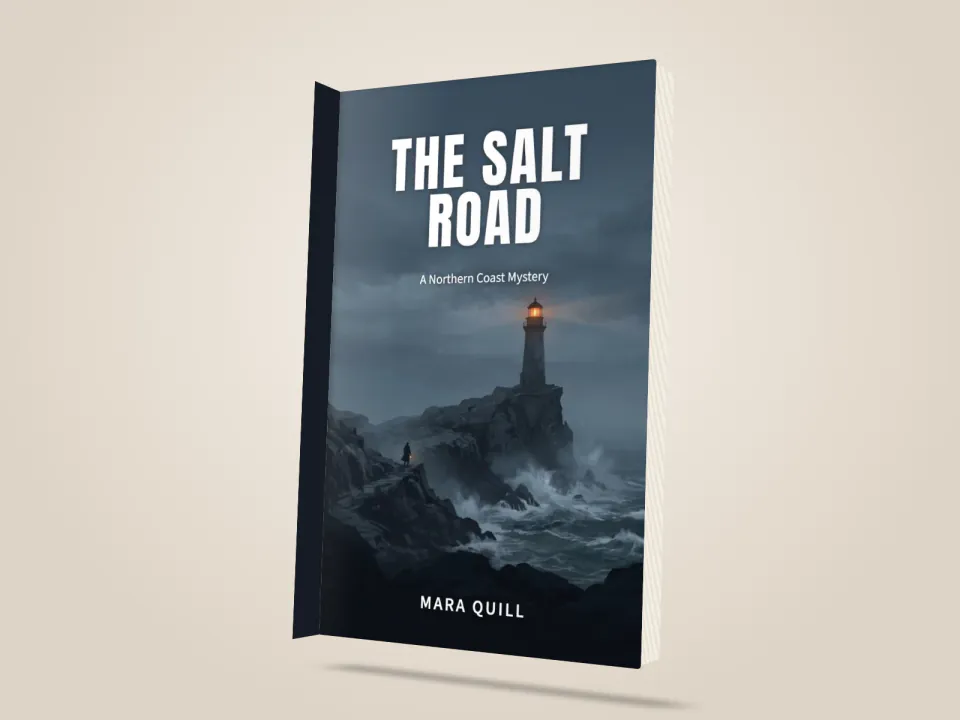
書籍封面設計
+25輸入書名、作者與類型:三個封面方向、字體精確的電子書封面,以及可直接印刷的書背包裝稿。
 圖片
品牌套件與 DESIGN.md 產生器
+25從簡短說明生成品牌套件:已檢查對比的配色、開放授權字型、SVG 標誌、樣機與供 Agent 遵循的 DESIGN.md。
 圖片
溫和插畫 OG 圖產生器
+25親切的連結預覽:象牙白底、懸浮手機、柔和塗鴉與圓潤標題,尺寸 1200x630。
 圖片
汽車剖面結構海報
+25一般汽車的側視剖面圖:色彩標示的系統、編號標記與圓形放大視窗。
 圖片
輪播貼文製作
+25輸入文章或觀點,輸出 6 到 10 頁的輪播:LinkedIn PDF、Instagram 4:5 與小紅書 3:4。
 圖片
外燴菜單設計器
+25輸入菜單試算表,輸出列印菜單、三折頁、桌牌,以及可掃 QR code 的手機菜單,價格經過檢查。
 圖片
黑板風資訊圖製作
+2516:9 黑板風資訊圖,文字精確簡短、粉筆手繪,並有一條清楚的閱讀路徑。
 圖片
電影感分鏡畫格
+25同一場戲的三張分鏡接觸表,各是一種拍法,同時保持連戲一致。
 圖片
著色本產生器
+25輸入主題,輸出可直接印刷的著色本:乾淨線稿、300 DPI 頁面與平裝內頁 PDF。
 圖片
概念隱喻插畫
+25一個想法、一個手繪視覺隱喻:扁平柔和的色彩、米白剪紙形狀與粗獷的黑色麥克筆線條。
 圖片
風格一致的概念藝術組
+25一個角色、一件道具與一個場景,明顯屬於同一個虛構世界。
 圖片
康乃爾筆記複習表
+25可列印的兩欄式複習頁,包含提示問題、筆記、繪製的圖解,以及可填空的練習版。
 圖片
可愛蠟筆塗鴉
+25白紙上笨拙又可愛的蠟筆角色:歪斜的線條、塗抹的色塊、銳利的檔案與貼紙式抠圖。
 圖片
可愛吉祥物頭像製作
+25圓形雙眼吉祥物頭像或 Q 版公仔角色,附去背圖與大頭貼尺寸組。
 圖片
植物藍曬版畫
+25製作藍白植物接觸印相風格作品,保留紙邊與可編輯標題,並測量色調分離。
 圖片
模切貼紙組製作
+258 到 24 張風格一致的貼紙,附白邊模切,排在可列印的 A4 或信紙上,另附聊天貼圖包。
 圖片
電商商品攝影工作室
+25輸入一整個資料夾的商品快照,輸出白底主圖、情境照與橫幅,並依 Amazon 與 Etsy 規範檢查。
 圖片
編輯風線稿插圖
+25留白通透的黑墨插圖,搭配一個強調色,適用於部落格標頭、電子報與社群卡片。
 圖片
編輯風格靜物構圖
+25以可編輯向量物件設計靜物版式,檢查旋轉邊界、文字留白和刻意重疊。
 圖片
版畫風文章封面
+25每篇文章一張超現實的黑墨版畫,交叉線排線、滿版呈現,把核心概念畫成一個場景。
 圖片
電動車平台分解圖
+25一台電動車逐層分解:電池、馬達、車艙與車身以色彩呈現,附標註。
 圖片
活動傳單設計器
+25輸入活動資訊,輸出 A4、Letter 或 A5 列印傳單,以及方形、直式與限動圖片,並附 QR code。
 圖片
產品分解圖海報
+25產品乾淨的分解圖主視覺,零件標籤精確取自你的規格表。
 圖片
奇幻地圖產生器
+25羊皮紙、地圖集或黑線風格的自創世界地圖,每個地名都正確排版,格線也對得齊。
 圖片
電影海報風 OG 圖產生器
+25安靜、像海報的連結預覽:黑白特寫、一個巨大的黑色字、底片顆粒,尺寸精確為 1200x630。
 圖片
平面圖轉 3D
+25輸入 2D 平面圖,輸出附家具的 3D 平面圖:鳥瞰、四分之三視角與夜景,並附展示頁。
 圖片
摺紙城市景觀
+25製作具有紙雕層次的城市作品,附可編輯裝裱、命名摺線與一致的光線計畫。
 圖片
地區美食風味地圖
+25沉靜的彩繪地區地圖,每個地區都有一張在共用刻度上的小型風味圖,以及誠實的圖例。
 圖片
2D 遊戲素材包製作
+25風格一致的 2D 遊戲美術素材包:姿勢角色、磚塊、道具與圖示,打包為附 JSON 的精靈圖。
 圖片
隱藏立體圖海報
+25將深度形狀藏進重複點陣,並附上一般深度參考圖。
 圖片
節慶卡片與邀請函製作
+25輸入一句問候,輸出可直接印刷的 5x7 卡片、社群與限時動態版本、動態電子卡與 RSVP 頁面。
 圖片
插畫城市地圖產生器
+25社區或城鎮的手繪風地圖,重要之處正確,地標也精確標註。
 圖片
工業規格海報
+25將尺寸換算為毫米,繪製比例外形,並核對規格、公差與版本資訊。
 圖片
墨線草稿分鏡
+25從一則短故事畫出粗糙的黑墨分鏡頁:線條鬆散、留白充足,每格一個節拍。
 圖片
穿插繩結藝術
+25繪製一條閉合繩結,依真實上下關係處理交叉,保留向量路徑。
 圖片
兒童繪本製作
+25輸入一個故事點子,輸出可列印的繪本,含一致的主角、網頁翻頁書與睡前影片。
 圖片
線稿風 OG 分享圖產生器
+25沉靜的連結預覽圖:米白卡片、一行簡短的黑色標題,以及手繪墨線角色。
 圖片
漫畫分格製作器
+25依你的劇本做原創漫畫頁:角色鎖定、真實分格版型,並用真實字型排寫對白。
 圖片
海洋生物學研究海報
+25以彩繪棲地剖面為中心的寬幅研究海報,搭配編號物種與研究發現圖表。
 圖片
微縮模型與天氣卡片
+25迷你等角城市、房間與移軸場景,附文字精確的天氣卡片、循環影片與 4K 桌布。
 圖片
負空間雙讀圖
+25雙鶴以精確共享的邊界圍出一輪滿月,切換正負形即可重新解讀。
 圖片
老照片修復
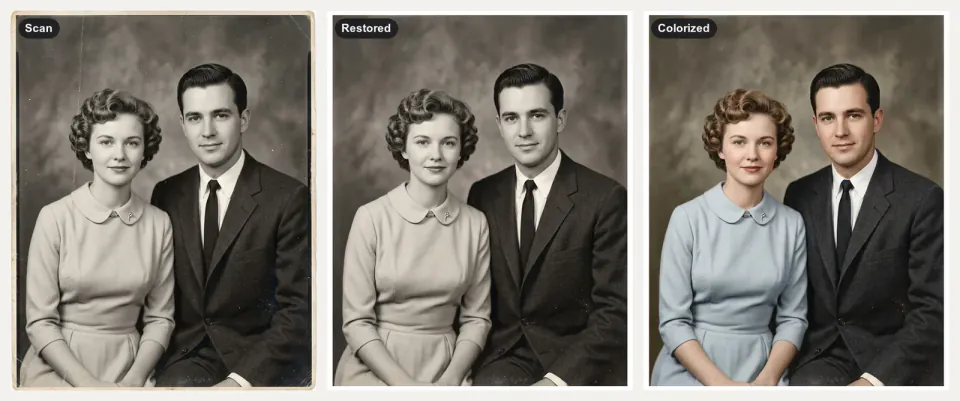
+25輸入有刮痕、褪色的家庭老照片,輸出忠於原貌的修復版、上色估計與溫和的動態照片。
 圖片
光學實驗示意圖
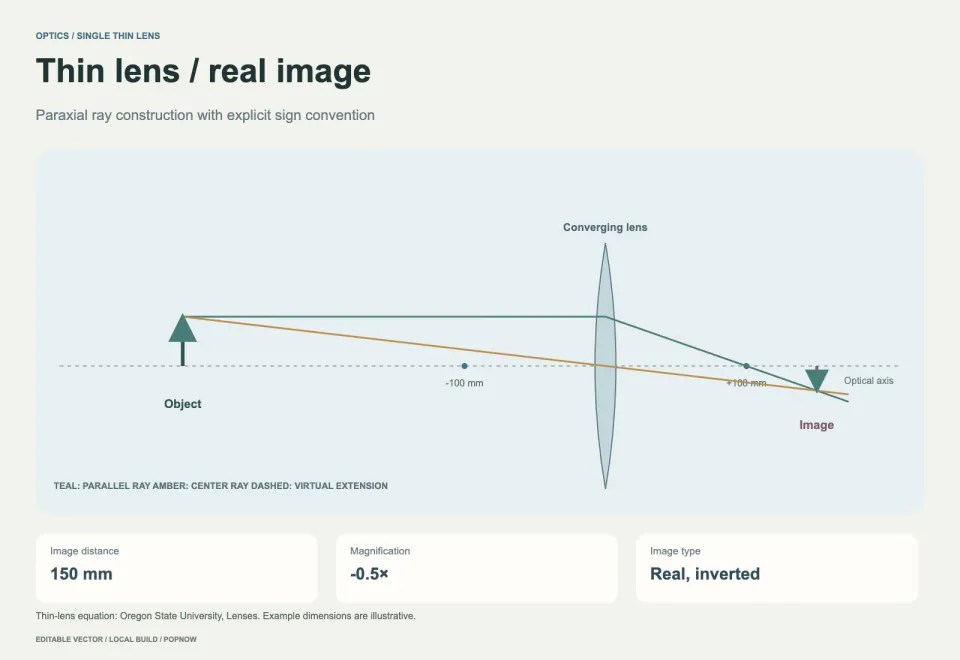
+25依薄透鏡公式計算像距和放大率,以實際光線和虛線延長線標示實像、虛像。
 圖片
寵物肖像工作室
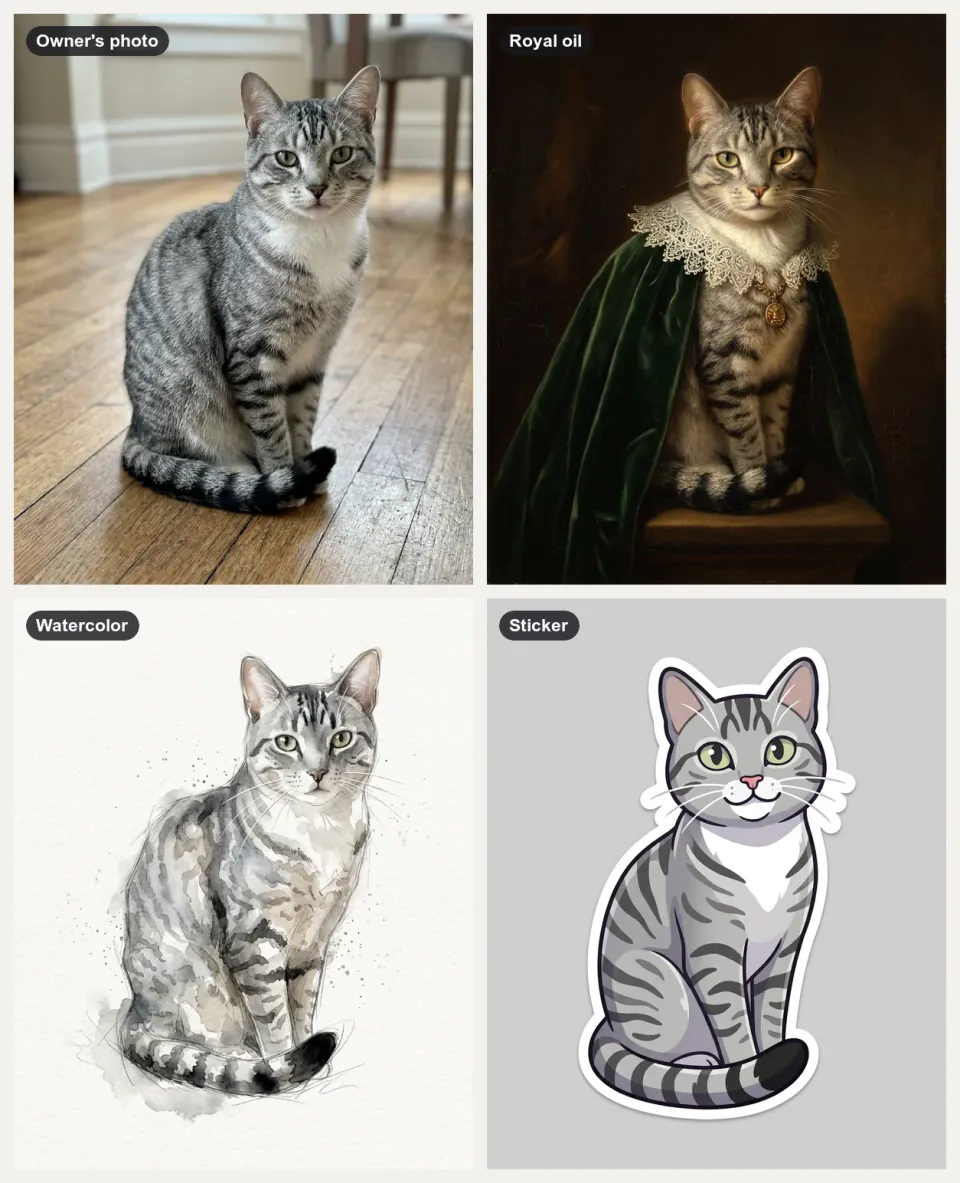
+25你選擇的風格為你的寵物畫像,另附貼紙、短片與列印檔,每個毛色記號都保留。
 圖片
手機樣機產生器
+25你的應用程式放在 3D 摺疊手機上,在柔和的背景中開合,可輸出清晰的 PNG 靜態圖或摺疊短片。
 圖片
攝影構圖研究
+25同一個主體的三種攝影詮釋,各建立在不同的構圖原則上。
 圖片
照片馬賽克海報
+25以可追溯的照片裁片拼出鯨魚或愛心,記錄每片來源與重用次數。
 圖片
商品剖面圖
+25商品的剖面圖,依真實順序呈現每一層,並附來自規格表的編號標註。
 圖片
金句卡片製作
+25正方形與 4:5 的金句卡,文字精確,附經核對的署名或帳號,以及一張描繪觀點的線稿。
 圖片
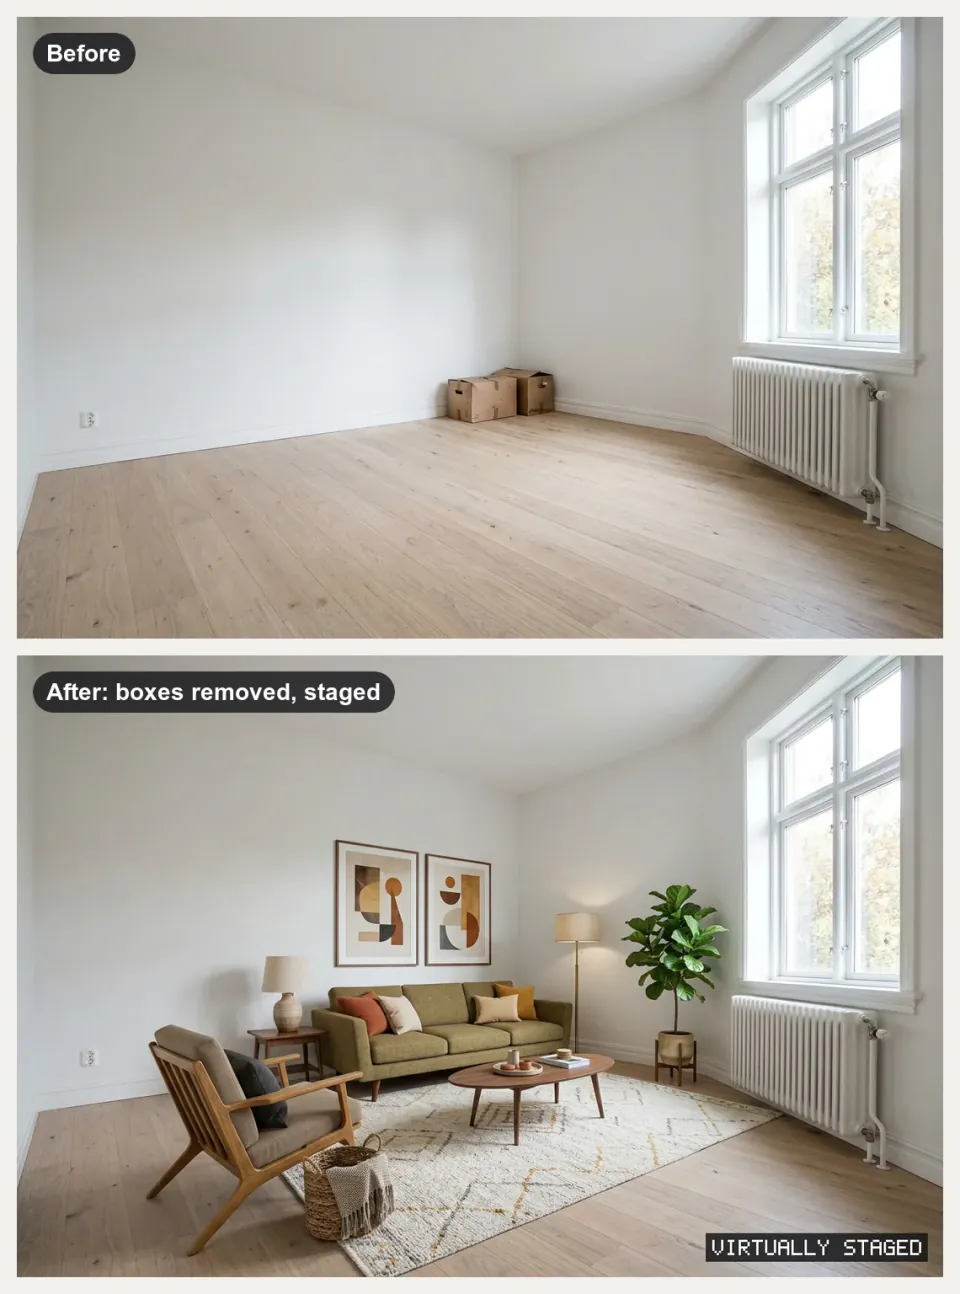
房產刊登照片工具包
+25輸入房產照片,輸出清理並加上標示的刊登圖片、虛擬擺設的房間、看房短片與刊登 PDF。
 圖片
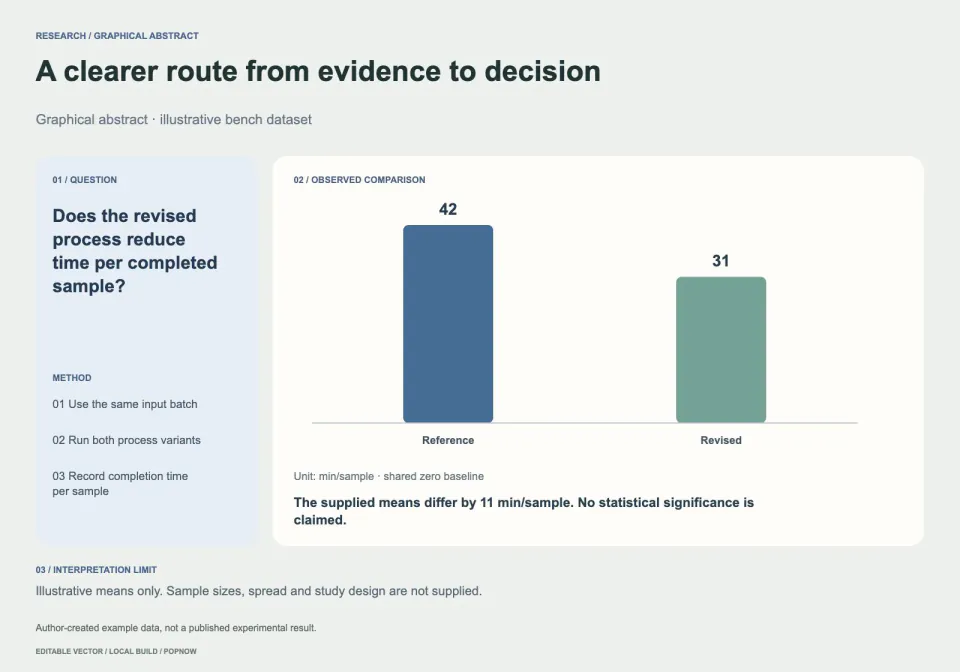
研究圖像摘要
+25將研究問題、方法和既有資料排成圖像摘要,保留單位、來源及結論界線。
 圖片
無縫表面紋樣
+25以可編輯柑橘與葉片產生真正重複的紋樣,附九宮格接縫預覽。
 圖片
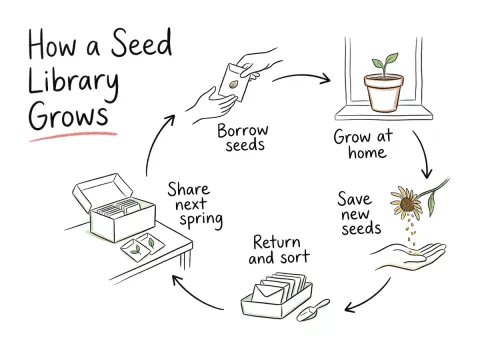
視覺筆記產生器
+25把文章或筆記變成一張手繪的 4:3 視覺筆記,標籤精確並經過檢查。
 圖片
保養科學示意圖
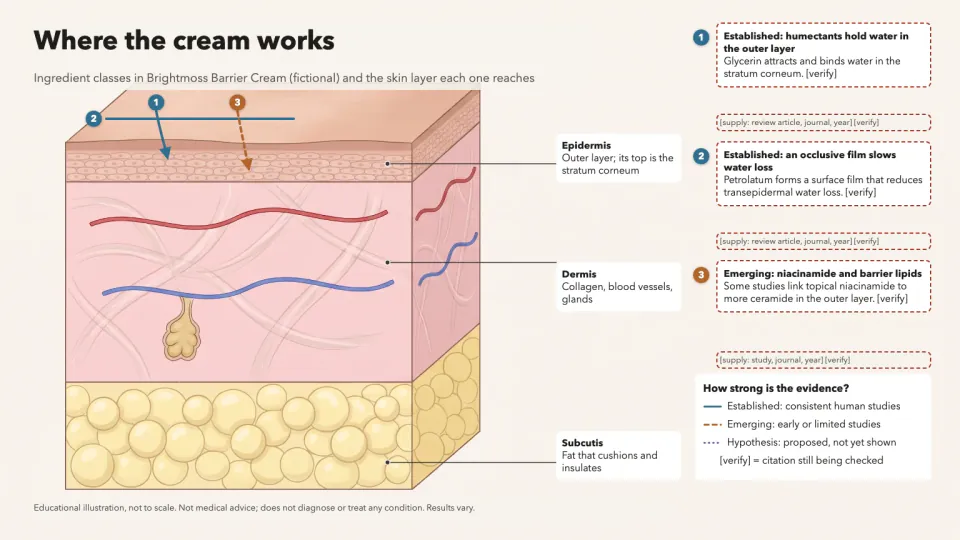
+25皮膚層次示意圖,標示成分的作用位置,箭頭採證據強度樣式,每項主張都附來源。
 圖片
社群封面與縮圖產生器
+25輸入一則訊息,輸出一組經過檢查的 OG 圖、貼文封面與影片縮圖,每種尺寸都精確。
 圖片
連續線肖像
+25將肖像重建為一條連續釘點連線,保留完整線序與可編輯座標。
 圖片
超現實微縮海報
+25圍繞不可能的尺度關係製作編輯風海報,保留可編輯文字並核對真實解析度。
 圖片
收藏卡製作器
+25輸入名稱與數值的試算表,輸出一整組原創卡牌,依 63 x 88 mm 印刷規格製作。
 圖片
T 恤設計產生器
+25原創 T 恤圖案,輸出 300 DPI 透明 PNG 印刷檔,並附平鋪與穿著的樣機。
 圖片
雙色孔版印刷
+25將照片分成兩張真正的網點墨版,再調整疊印顏色與套印偏移。
 圖片
水彩概念示意圖
+25以水彩描繪某件事如何運作的插畫,附細緻墨線、乾淨的標註通道與精確的標示。
 圖片
婚禮邀請函套組
+25輸入一組婚禮資訊,輸出邀請函、回覆卡、詳情卡、菜單、座位卡與迎賓指示牌,風格一致。


常見問題
我需要眼鏡才能看到深度嗎?
請使用紅左/青右眼鏡以獲得預期的雙眼效果。沒有眼鏡時,一般顯示器呈現兩個色彩通道疊加;感知效果也取決於螢幕與觀看者。
深度是從哪裡來的?
深度來自宣告的物件座標與兩個攝影機位置。本套件不會從平面來源影像推斷深度,也不宣稱場景經過實際拍攝。
這個工作流程有哪些成本?
場景建構與兩次攝影機渲染皆在本機執行,不含生成呼叫。物件越多、畫布越大,本機繪製工作量越大;合適的觀賞眼鏡與數位輸出是分開的。
立體色差陰影盒 已經封裝了哪些內容?
域演算法和不變性檢查。 可執行、可編輯的範例參數。 控制意義、證明解釋和限制。
立體色差陰影盒 的哪些部分可能產生費用?
場景建構與兩次攝影機渲染皆在本機執行,不含生成呼叫。物件越多、畫布越大,本機繪製工作量越大;合適的觀賞眼鏡與數位輸出是分開的。 使用 PopNow API 金鑰的連線,包括使用 API 金鑰的 MCP 連線,從獨立的 API 美元(USD)餘額中扣款。透過 OAuth 授權的 ChatGPT 或 Claude 連線使用網站點數。這兩種餘額彼此獨立;請以目前連線顯示的報價作為核准依據。
立體色差陰影盒 與寫提示詞或自建技能有什麼不同?
此工作流程提供明確的場景、攝影機對與可檢視的分量匯出。它不以單一平面影像偏移或未經解釋的色彩濾鏡來偽造雙眼深度。