
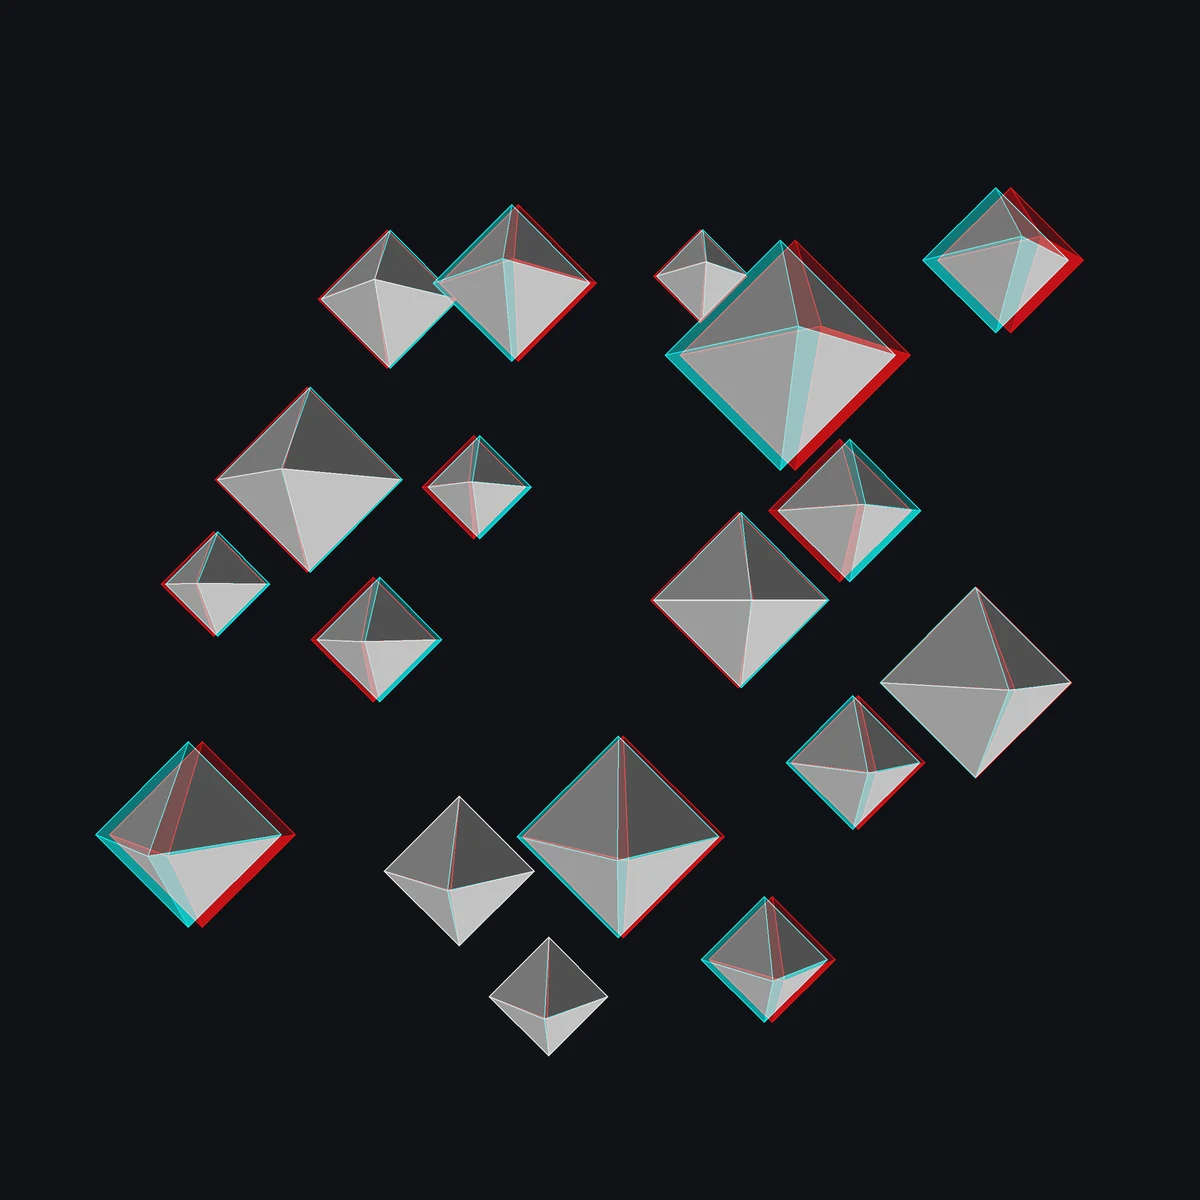
由种子生成的场景在显式三维坐标处放置多面体。会聚的左右透视相机渲染相同的表面;最终图像取左视图的红色和右视图的绿/蓝色,并同时保留两个原始视图。场景构建和两次相机渲染均在本地完成,不调用生成接口。物体更多、画布更大会增加本地绘制工作量;合适的观看眼镜需另行准备,与数字输出无关。
- 需要
- Python 3
v1.0.0 · 更新于 2026年10月25日 · 401 KB · 可用于个人和客户项目;请勿转售或分享技能包。
你会得到
红蓝图 PNG 与光栅包裹的 SVG
独立的左右 PNG 与可编辑矢量视图
场景清单、本地视图切换器与可移植简报
适合
- 几何立体艺术与深度研究
- 比较立体图对与其合成视图
不适合
- 从照片估算真实深度
- 免眼镜深度或在所有显示设备上保证的感知效果
如何运作
包含本地渲染器
选择输入
设置几何场景种子、深度分布和目距。
渲染并检查
渲染两个透视视图并合成其颜色通道。
调整并导出
在分量视图之间切换,并佩戴合适的眼镜查看红蓝图。
工作流程如何运作
立体红蓝图暗箱 如何运作
由种子生成的场景在显式三维坐标处放置多面体。会聚的左右透视相机渲染相同的表面;最终图像取左视图的红色和右视图的绿/蓝色,并同时保留两个原始视图。
技能包内有什么
你可以修改什么
- eye_separation: 0.02–0.22 场景单位
- layer_depth: 0.3–1.8
- object_count: 8–30 以及 focal_length: 2.5–6
- 场景种子与输出尺寸
交付前需要检查什么
- 左右渲染视图在实际像素上存在差异。
- 场景清单包含所请求的物体数量。
- 保存的简报可复现 PNG 和 SVG;不安全的替换会被拒绝。
查看技能包文件
这里列出本版本中部分实际使用的文件及其作用。完整下载包还包含使用说明和适用的许可声明。
领域算法与不变式检查。
scripts/recipe.py可运行、可编辑的示例参数。
examples/brief.json控制项含义、证明解读与限制。
references/design-notes.md
为什么使用此技能
从此技能包开始
该工作流提供显式的场景、相机对和可检查的分量导出。它避免用单一平面图像偏移或无法解释的滤镜来伪造双眼深度。
比较不同做法
写提示词、自建技能,还是使用此工作流?
从一句提示词开始
你的助手可以根据普通请求进行创作。但仍需为该项目确定需求、视觉规则、素材选择、输出格式和检查流程。
编写自己的技能
由你选择并维护可复用的指令、默认设置、文件结构和检查规则。当你的流程需要不同规则或集成方式时,这种做法很适合。
为 PopNow 创建的工作流
此工作流专为 PopNow 开发。源文件、随包提供的依赖和适用声明都包含在包内;下方描述的功能范围对应此版本。
指南已于 2026年10月25日 审核
需要多少费用?
场景构建和两次相机渲染均在本地完成,不调用生成接口。物体更多、画布更大会增加本地绘制工作量;合适的观看眼镜需另行准备,与数字输出无关。
所提供的流程在本地运行。是否请求新素材,由你另行选择。 技能免费。新素材生成前会先报价。
技能包
在账户下载额度内可免费安装。技能包许可允许用于你自己和客户的项目,不允许再分发。
已有素材与本地处理
复用合适的素材、编辑文件和运行本地组装不会调用 PopNow 生成模型。相关工作仍由你的电脑和所需运行时完成。
你的助手与托管服务
订阅、云端电脑、部署或其他服务商的费用由相应服务收取。安装此技能不包含这些服务。
PopNow 如何计费
使用 PopNow API 密钥的连接,包括使用 API 密钥的 MCP 连接,从独立的 API 美元(USD)余额中扣费。通过 OAuth 授权的 ChatGPT 或 Claude 连接使用网站积分。这两种余额相互独立;请以当前连接显示的报价作为批准依据。
适用下载额度及当前账户条件。技能包免费不代表生成可以无限免费使用。
怎么用
你说
用 PopNow 的技能「立体红蓝图暗箱」(stereo-anaglyph-shadowbox)帮我做这件事:设置几何场景种子、深度分布和目距。可使用打包示例作为起点,并返回实际作品及其可编辑输入。
接着试试
用 eye_separation: 0.10 → 0.18;layer_depth: 1.2 → 1.6 重建一个明显不同的版本。
使用实际的证明文件和算法清单来解释结果。
需要准备
- 所需的物体数量与深度分布
- 用于观察立体深度的左红/右蓝图眼镜
- Python 3.10+、Pillow 和 NumPy
类似技能
查看全部 → 图片
几何形状肖像
+25用半透明三角形图层重建肖像,每个图层在 SVG 中仍可单独编辑。
 图片
非周期马赛克艺术
+25基于五方向网格创建彩色菱形马赛克,不含重复的壁纸贴片。
 图片
彩色玻璃窗花
+25以闭合色块构成放射玻璃图案,另附可编辑铅线轮廓。
 图片
剪影双重曝光
+25将独立风景通过明确的剪影蒙版混合,保留两张源图与可编辑蒙版。
 图片
旅行刺绣章
+25制作有织物质感的徽章概念,附有限线色、裁切轮廓和实用设计说明。
 图片
潮玩手办样机
+25你、你的宠物或自己的角色做成桌面手办、盒装玩具、抠图素材和旋转短片。
 图片
包装效果图生成器
+25把你的平面包装设计做成盒子、袋子和罐子上的效果图,有货架和开箱场景,并逐字核对。
 图片
浮雕活版印刷海报
+25将真实字体字形塑造成带明暗的纸张浮雕,字型轮廓和光照均可编辑。
 图片
雕纹玫瑰花纹制作器
+25以精确的齿轮比绘制精细的装饰性玫瑰花纹,并导出闭合的矢量路径。
 图片
点描墨水肖像
+25将照片影调转化为数千个可单独编辑的墨点和一张特写证明图。
 图片
等高线地形海报
+25从合成地形或您自己的灰度高程图中提取真实的等高线路径。
 图片
线框雕塑版画
+25以真实隐藏面剔除的方式,将扭转的三维雕塑渲染为可编辑线条。
 图片
图像缝接合成工作室
+25使用匹配图块和真实的最低成本接缝,将一张纹理样本扩展成更大的作品。
 图片
程序化水墨山水
+25以种子化的山脊、纹理笔触、树木与开阔水面构建全景水墨山水。
 图片
虚构标本蚀刻画
+25绘制一条想象中的鱼,带有有机的鳍部轮廓、独立的鳞片和分层的雕版笔触。
 图片
混合距离视错觉
+25按频率混合两张对齐的图像,使可见主体随观看尺度变化。
 图片
文字剪影海报
+25用真实的文字构建剪影,具备碰撞感知的排布和可编辑 SVG 文本。
 图片
AI 标志生成器
+25从 3 到 5 个符号方向中选一个,得到带组合标识、单色版本和网站图标的 SVG 标志套件。
 图片
AI 纹身设计工作室
+25用三种风格创作你自己的纹身图稿,再生成真实尺寸的转印模板,并在你自己的照片上试戴。
 图片
AI 壁纸生成器
+25一张原创壁纸,延展并放大到每种屏幕:手机、4K-5K、超宽屏和双显示器。
 图片
专辑封面艺术套件
+25输入歌名和情绪,输出 3000x3000 的封面(文字精确)、无缝循环画面和宣传图。
 图片
Amazon A+ 内容制作
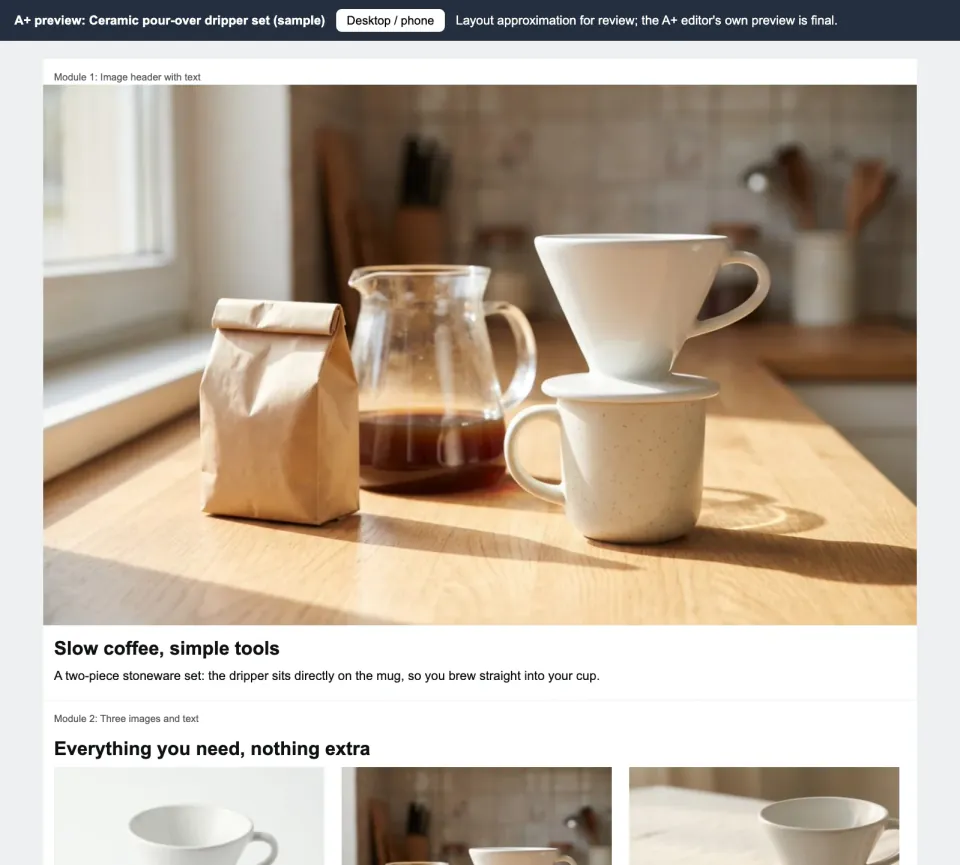
+25输入商品图和信息,输出尺寸精确的 A+ 模块图、经过宣称检查的文案,以及手机端预览。
 图片
App 与界面图标生成器
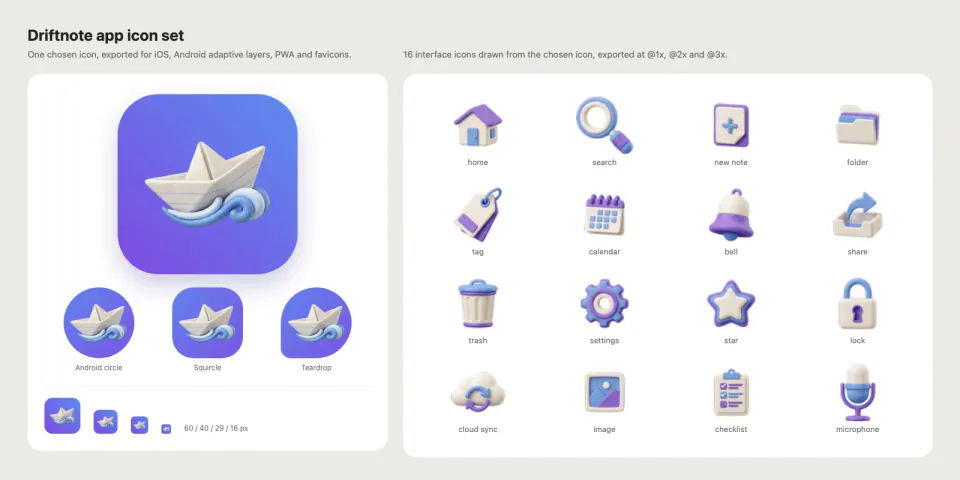
+25一个应用图标加 10 到 30 个风格统一的界面图标,导出 iOS、Android 自适应、PWA 和网站图标。
 图片
服装上身模特画册
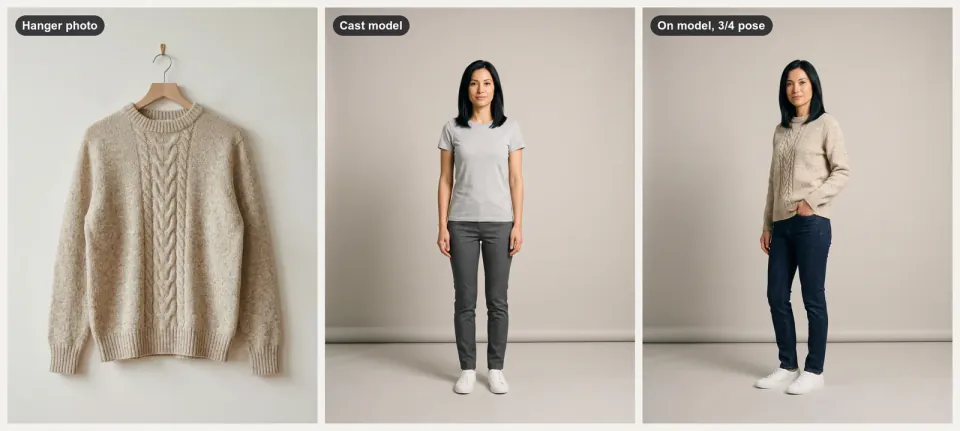
+25平铺服装照进,一位 AI 生成的模特穿着出镜:输出多种姿势、角度和行走短片组成的画册。
 图片
滑动栅格动画卡
+25把多帧翅膀姿态交织成一张卡,用实际滑动栅格逐帧显现。
 图片
生物通路图
+25绘制可编辑的通路图,核对节点、连线类型和证据,区分抑制与待证实关系。
 图片
黑白影棚人像
+25把一张日常照片变成沉静的黑白影棚人像,同时依然像你本人。
 图片
博客文章插图套装
+25为一篇文章配的三张风格统一的插图,每张都准确呈现其所在段落的实际内容。
 图片
书籍封面设计
+25书名、作者和类型输入后:三个封面方向、文字精确的电子书封面,以及可直接印刷的封底展开图。
 图片
品牌套件与 DESIGN.md 生成器
+25从一段简短说明生成品牌套件:经过对比度检查的色板、开源字体、SVG 标志、样机,以及 Agent 遵循的 DESIGN.md。
 图片
温和插画 OG 图制作
+25友好的链接预览图:象牙白底、漂浮的手机、柔和涂鸦和圆角标题,精确 1200x630。
 图片
汽车剖面解剖海报
+25一辆通用汽车的侧视剖面图:颜色区分各个系统,配编号标记和圆形放大窗。
 图片
轮播图文制作
+25输入文章或观点,输出 6 到 10 页的轮播:LinkedIn PDF、Instagram 4:5 和小红书 3:4。
 图片
餐饮菜单设计
+25输入菜单表格,输出打印菜单、三折页、桌牌和用于扫码的手机菜单,并检查价格。
 图片
黑板风信息图制作
+2516:9 的黑板风信息图,文字简短精确,配粉笔画,阅读路径清晰。
 图片
电影分镜画面
+25同一场戏的三张分镜接触表,每张是一种不同的拍法,并保持连贯性。
 图片
涂色书生成
+25输入一个主题,输出可印刷的涂色书:干净的线稿、300 DPI 页面和平装内页 PDF。
 图片
概念隐喻插画
+25一个想法,一幅手绘视觉隐喻:扁平柔和的色彩、米白色剪纸形状和粗犷的黑色马克笔线条。
 图片
统一风格概念美术套件
+25一个角色、一件道具和一个场景,明显属于同一个虚构世界。
 图片
康奈尔笔记复习单
+25可打印的双栏复习页:提示问题、笔记、一幅绘制的示意图,以及一份留空的练习版。
 图片
可爱蜡笔涂鸦画
+25白纸上笨拙又可爱的蜡笔角色:抖动的线条、涂抹的填色、清晰的文件和贴纸式抠图。
 图片
可爱吉祥物头像制作
+25圆润的双眼吉祥物头像或 Q 版盲盒角色,附透明抠图和头像尺寸组。
 图片
植物蓝晒版画
+25制作蓝白植物接触印相风格作品,保留纸边与可编辑标题,并测量色调分离。
 图片
模切贴纸套装制作
+258 到 24 张配套贴纸,带白色边框抠图,排版在可打印的 A4 或 Letter 纸上,并附聊天表情包。
 图片
电商商品图工作室
+25输入一个文件夹的商品快照,输出白底主图、场景图和横幅,并按 Amazon 和 Etsy 的规则检查。
 图片
编辑风线条插画
+25留白充足的黑墨插画,配一种强调色,适用于博客头图、电子报和社交卡片。
 图片
编辑风格静物构图
+25用可编辑矢量对象设计静物版式,检查旋转边界、文字留白与有意重叠。
 图片
雕版风文章封面
+25每篇文章一幅超现实的黑墨雕版画:交叉排线,满幅铺陈,把它的核心观点呈现为一个场景。
 图片
电动车平台爆炸图
+25一辆电动车逐层拆开:电池、电机、座舱和车身都带颜色,并配有标注。
 图片
活动传单制作
+25输入活动信息,输出 A4、Letter 或 A5 印刷传单,以及方形、竖版和故事图,并附二维码。
 图片
产品爆炸图海报
+25产品的干净爆炸图主视觉,部件标签精确取自你的规格表。
 图片
奇幻地图生成器
+25你自己世界的羊皮纸、图集或黑线地图,每个地名都标注正确,网格对得齐。
 图片
电影海报风 OG 图
+25安静的海报式链接预览:黑白特写、一个巨大的黑色词语、胶片颗粒,精确 1200x630。
 图片
户型图转 3D
+25输入二维户型图,输出带家具的 3D 户型图:俯视、斜视和夜景,以及一页式展示页。
 图片
折纸城市景观
+25制作具有纸雕层次的城市作品,附可编辑装裱、命名折线和一致的光线计划。
 图片
地方美食风味地图
+25平静的彩绘地图,每个地区配一张小型风味图表,共用一个量表,图例坦诚。
 图片
2D 游戏素材包制作
+25风格统一的 2D 游戏美术包:角色姿势、地块、道具和图标,打包为带 JSON 的精灵图。
 图片
隐藏立体图海报
+25把深度形状藏进重复点阵,始终附上普通深度参考图。
 图片
节日贺卡与请柬制作
+25输入一句祝福,输出可印刷的 5x7 贺卡、社交和故事版本、动态电子贺卡,以及 RSVP 页面。
 图片
插画城市地图制作
+25一片街区或小镇的手绘风地图,该准确的地方准确,标注精确。
 图片
工业规格海报
+25将尺寸换算为毫米,绘制比例外形,并核对规格、公差和修订信息。
 图片
墨线速写分镜
+25由一个短故事生成的粗犷黑墨分镜页:开放式线条,留白充足,每格一个节拍。
 图片
穿插绳结艺术
+25绘制一条闭合绳结,按真实上下关系处理交叉,保留矢量路径。
 图片
儿童绘本制作
+25输入一个故事创意,输出可打印的绘本:角色前后一致,附网页翻页版和睡前视频。
 图片
线稿 OG 图片生成
+25平静的链接预览图:米白卡片、简短的黑色标题,以及一个手绘墨线角色。
 图片
漫画分格制作
+25根据你的剧本制作原创漫画页:角色锁定、真实分格版式,以及用真实字体排版的对白。
 图片
海洋生物学研究海报
+25一张宽幅研究海报,中央是绘制的栖息地剖面,带编号的物种和研究结果图表。
 图片
微缩景观与天气卡片
+25微型等距城市、房间和移轴场景,附文字精确的天气卡片、循环短片和 4K 壁纸。
 图片
负空间双读图
+25双鹤以精确共享的边界围出一轮满月,切换正负形即可重新解读。
 图片
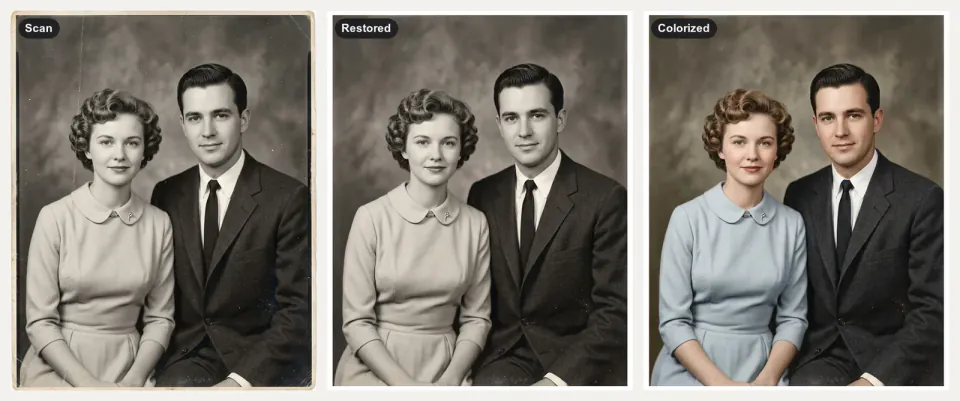
老照片修复
+25输入有划痕、褪色的家庭老照片,输出忠于原貌的修复图、色彩估计,以及轻柔的动态照片。
 图片
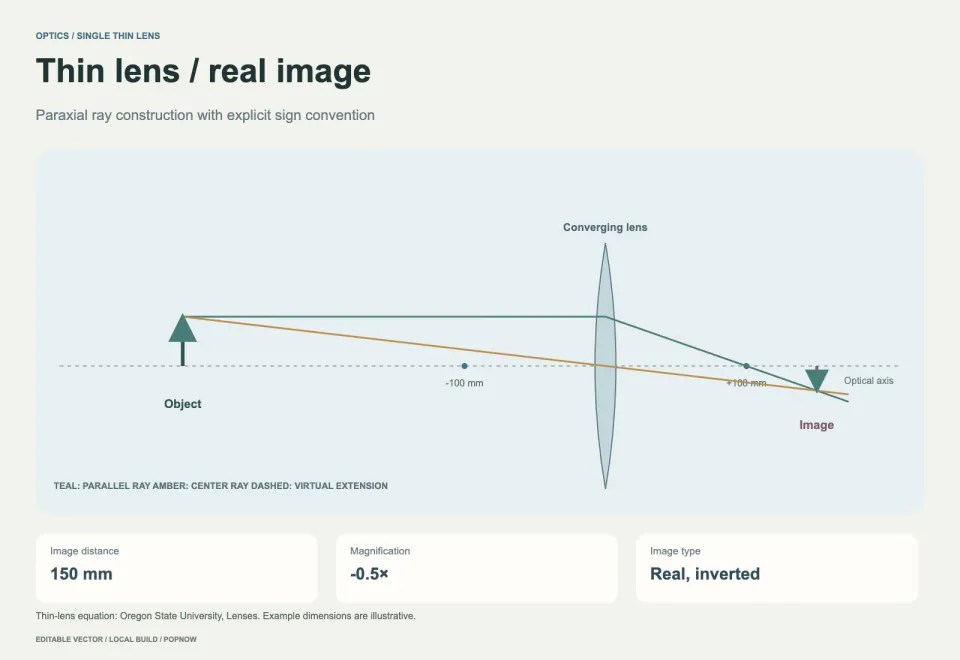
光学实验示意图
+25依据薄透镜方程计算像距和放大率,用真实光线与虚线延长线标明实像、虚像。
 图片
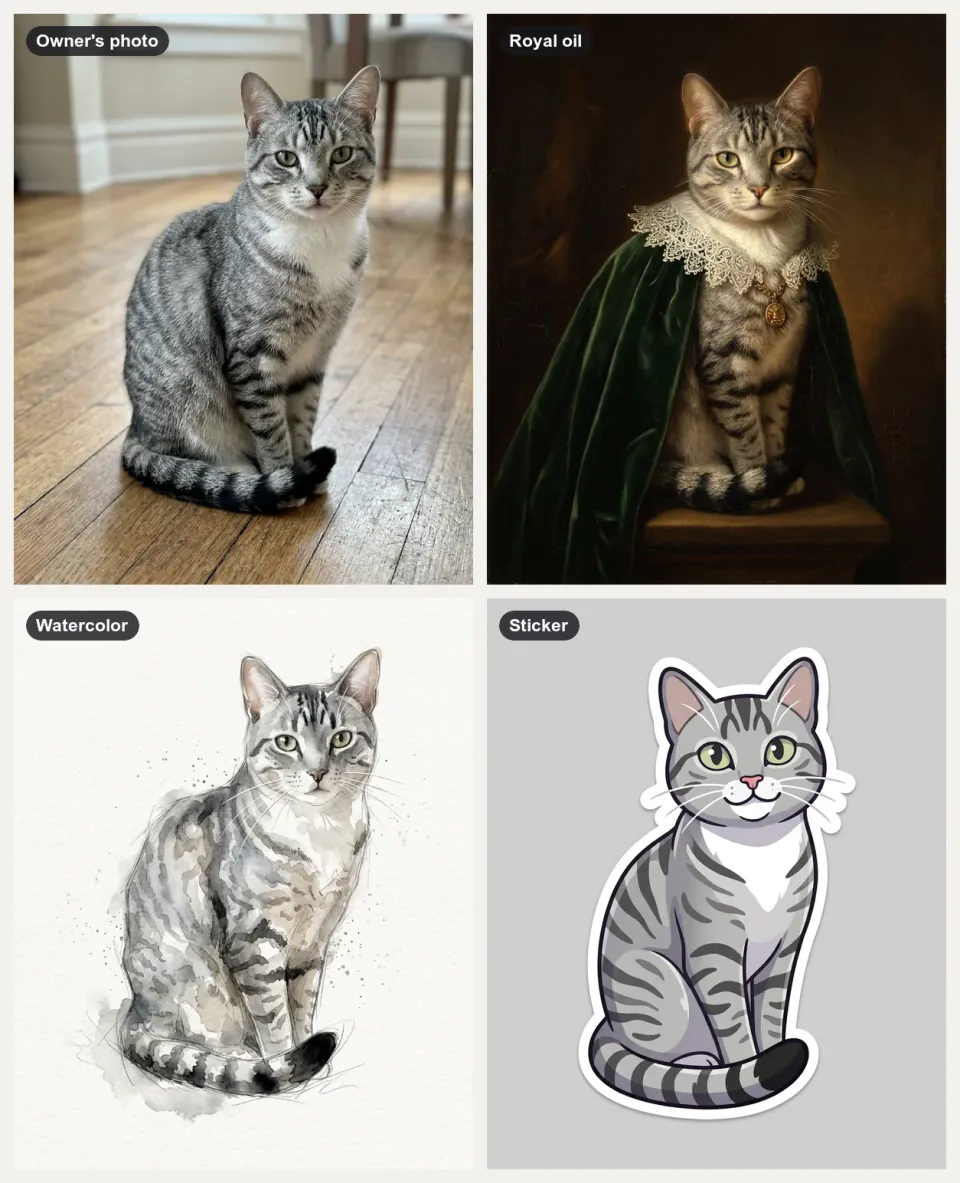
宠物肖像工作室
+25你选定的风格画出你的宠物,附赠贴纸、短视频和印刷文件,每一处花纹都保留。
 图片
手机样机生成器
+25你的应用放在一台三维折叠手机上,在柔和的背景中打开,输出为清晰的 PNG 静态图或折叠短片。
 图片
摄影构图研究
+25同一主题的三种摄影表现,每种都基于不同的构图原则。
 图片
照片马赛克海报
+25用可追溯的照片裁块拼出鲸鱼或爱心,记录每块来源和复用次数。
 图片
产品剖面图
+25产品的剖切图,按真实顺序展示每一层,并带有来自规格表的编号标注。
 图片
金句卡片制作
+25方形和 4:5 的金句卡片,文字精确,署名或账号经核对,并附带一幅概念线稿。
 图片
房产挂牌照片套件
+25输入房源照片,输出清理过的挂牌图、虚拟家居布置、看房短片和一页挂牌单。
 图片
研究图形摘要
+25把研究问题、方法和已提供数据排成图形摘要,保留单位、来源与结论边界。
 图片
无缝表面纹样
+25用可编辑柑橘与叶片生成真正重复的纹样,附九宫格接缝证明。
 图片
速写笔记图片生成器
+25把文章或笔记变成一张手绘 4:3 速写笔记,标签精确并经过检查。
 图片
护肤科普示意图
+25皮肤分层示意图,标出成分的作用位置,使用证据样式的箭头,每个论断都附来源。
 图片
社交封面与缩略图生成器
+25输入一条信息,输出一组经过检查的 OG 图片、帖子封面和视频缩略图,每个尺寸都精确。
 图片
连续线肖像
+25把肖像重建为一条连续钉点连线,保留完整线序与可编辑坐标。
 图片
超现实微缩海报
+25围绕不可能的尺度关系制作编辑风海报,保留可编辑文字并核对真实分辨率。
 图片
收藏卡牌制作
+25输入名称和数值表格,输出一套风格统一的原创卡牌,按 63 x 88 毫米印刷。
 图片
T 恤设计生成器
+25原创 T 恤设计,输出 300 DPI 透明 PNG 印刷文件,附平铺图和模特上身效果图。
 图片
双色孔版印刷
+25把照片分成两张真实网点墨版,再调整叠印颜色和套印偏移。
 图片
水彩概念示意图
+25一幅说明事物原理的水彩插画:细致的墨线、清晰的标注通道和精确的标注文字。
 图片
婚礼请柬套装
+25输入一套婚礼信息,输出风格统一的请柬、回执卡、详情卡、菜单、座位卡、迎宾牌和电子请柬。


常见问题
需要眼镜才能看到深度吗?
要获得预期的双眼效果,请使用左红/右蓝图眼镜。不戴眼镜时,普通显示器显示的是两个颜色通道的叠加;感知效果也取决于屏幕和观看者。
深度从何而来?
深度来自已声明的物体坐标和两个相机位置。该包不会从平面源图像推断深度,也不声称该场景经过实拍。
此工作流的费用取决于什么?
场景构建和两次相机渲染均在本地完成,不调用生成接口。物体更多、画布更大会增加本地绘制工作量;合适的观看眼镜需另行准备,与数字输出无关。
立体红蓝图暗箱 已经封装了哪些内容?
领域算法与不变式检查。 可运行、可编辑的示例参数。 控制项含义、证明解读与限制。
立体红蓝图暗箱 的哪些部分可能产生费用?
场景构建和两次相机渲染均在本地完成,不调用生成接口。物体更多、画布更大会增加本地绘制工作量;合适的观看眼镜需另行准备,与数字输出无关。 使用 PopNow API 密钥的连接,包括使用 API 密钥的 MCP 连接,从独立的 API 美元(USD)余额中扣费。通过 OAuth 授权的 ChatGPT 或 Claude 连接使用网站积分。这两种余额相互独立;请以当前连接显示的报价作为批准依据。
立体红蓝图暗箱 与写提示词或自建技能有什么不同?
该工作流提供显式的场景、相机对和可检查的分量导出。它避免用单一平面图像偏移或无法解释的滤镜来伪造双眼深度。